

Specifiche tecniche e contenuto della confezione
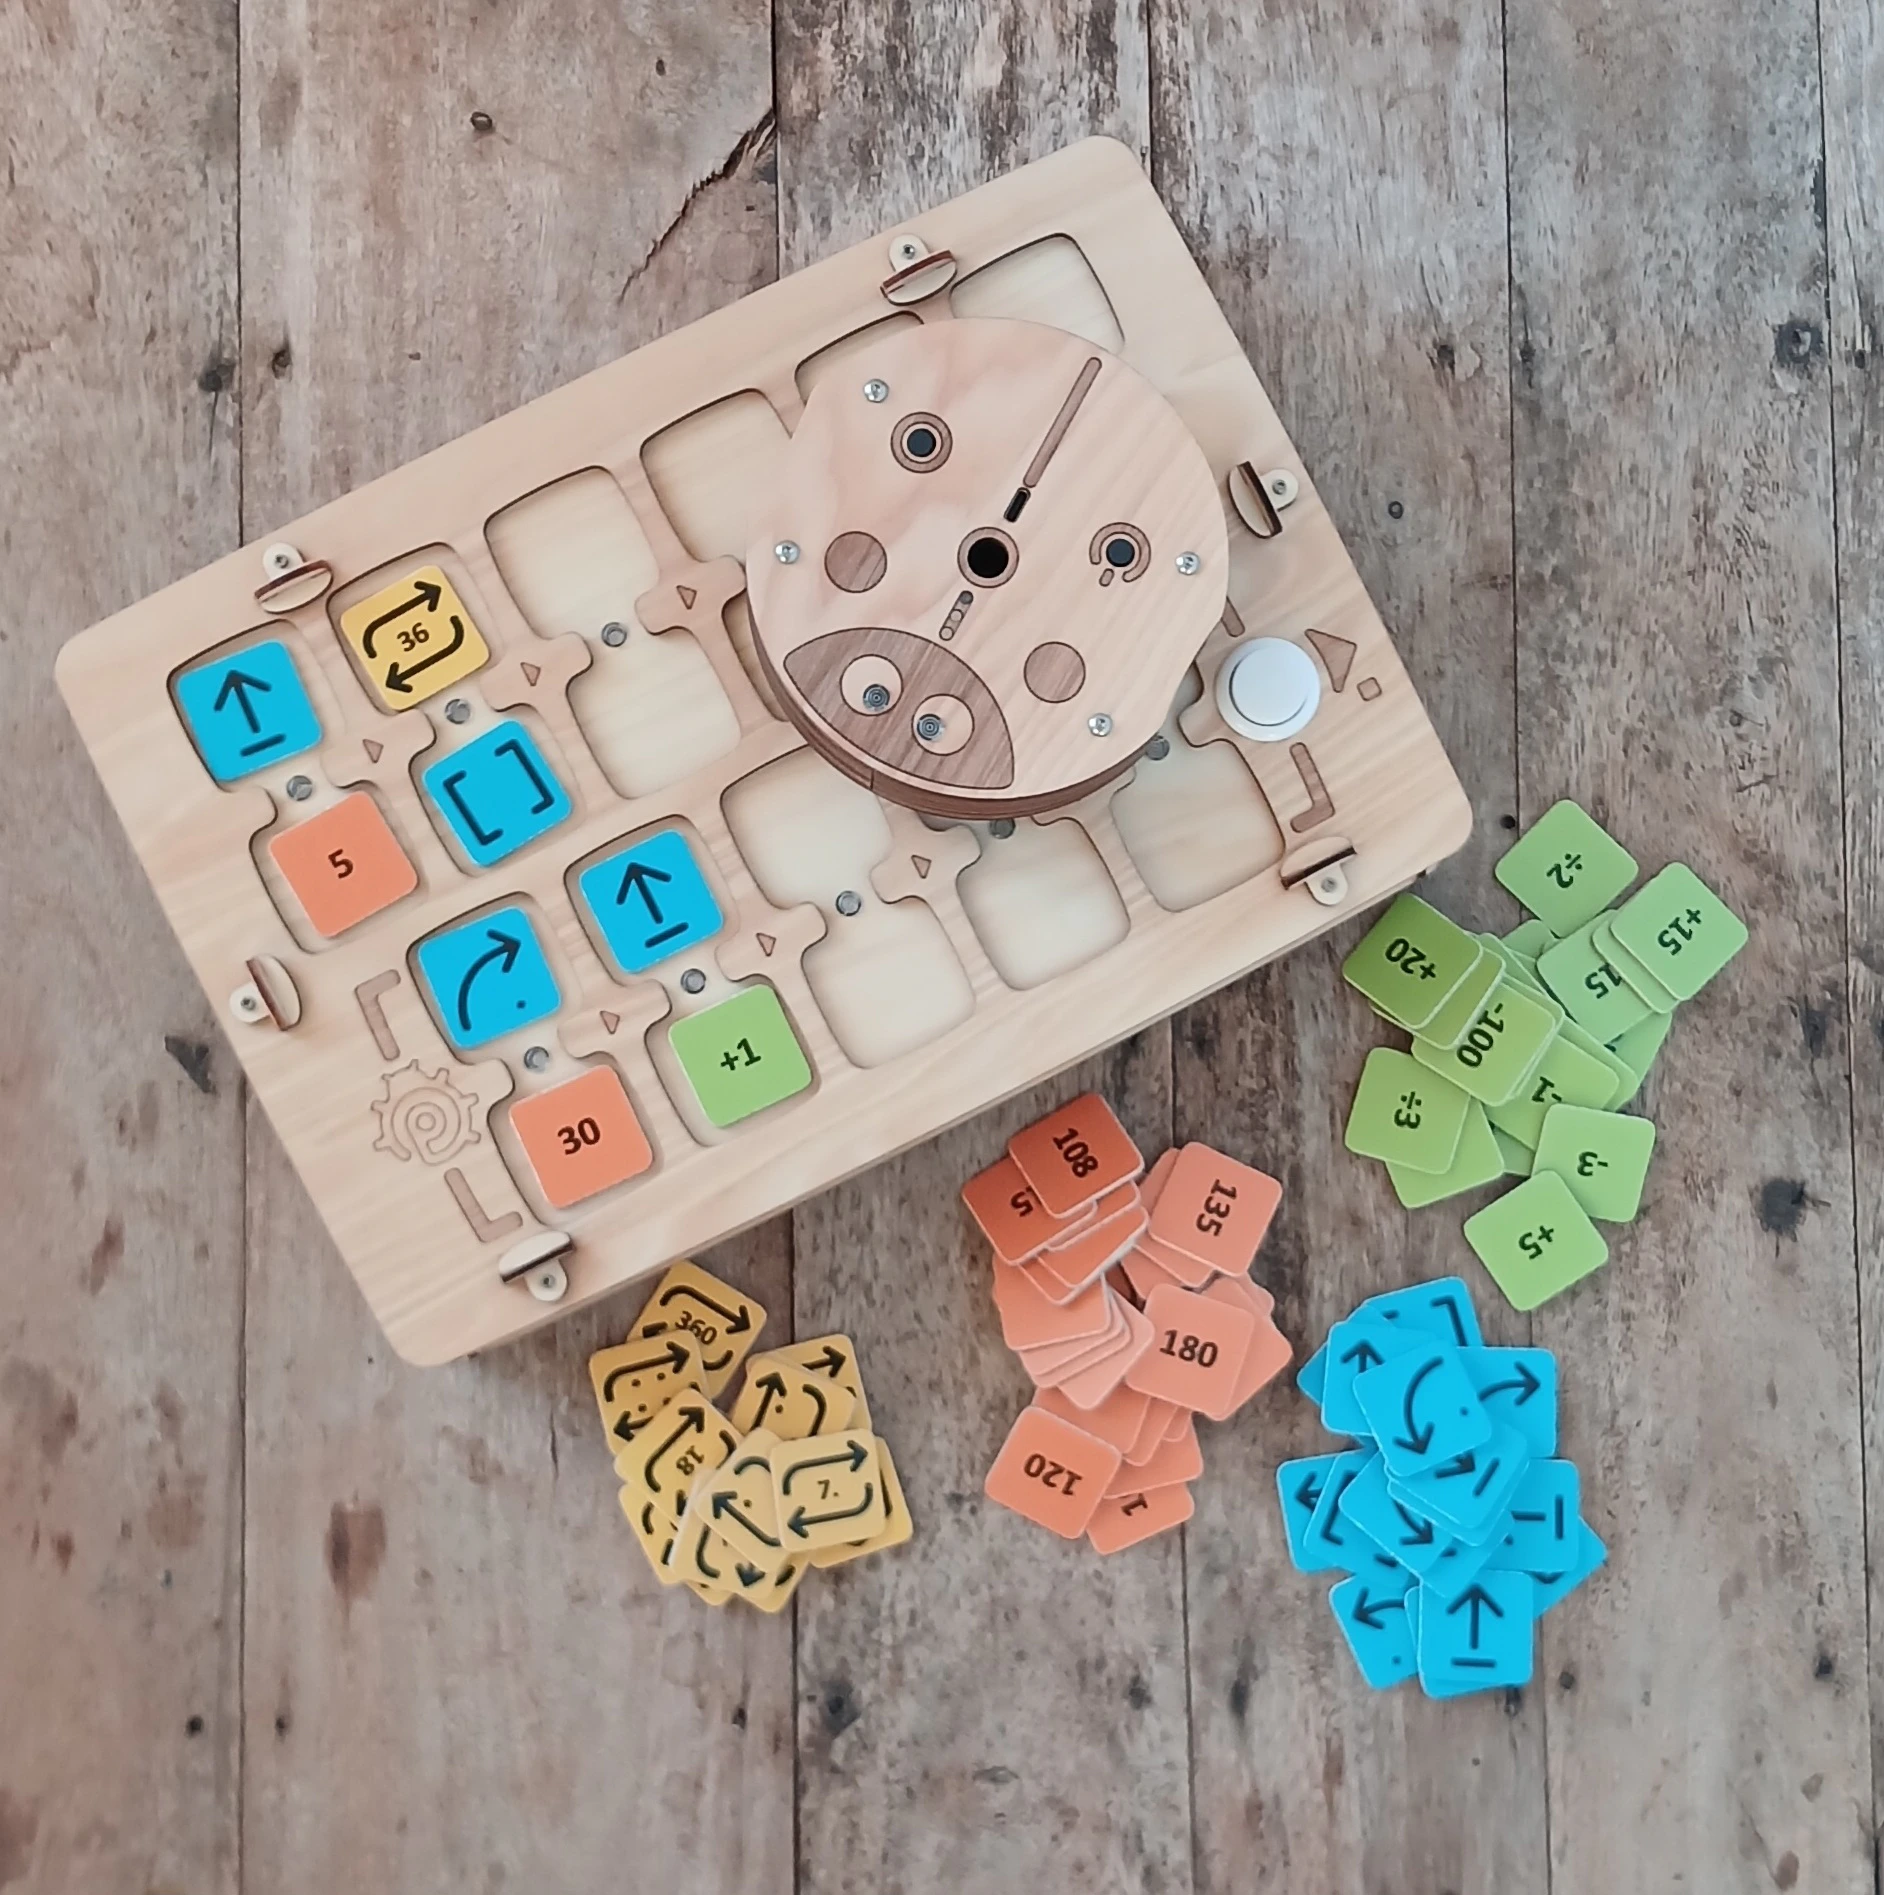
- Robot giocattolo
- Pulsantiera per robot
- Tessere di comandi, valori e operazioni aritmetiche con cui si compone il programma
Il contenuto e l’aspetto possono variare leggermente. Si prega di verificare al momento dell’acquisto.
Robot giocattolo
Dimensioni: D=120 mm, H=44 mm.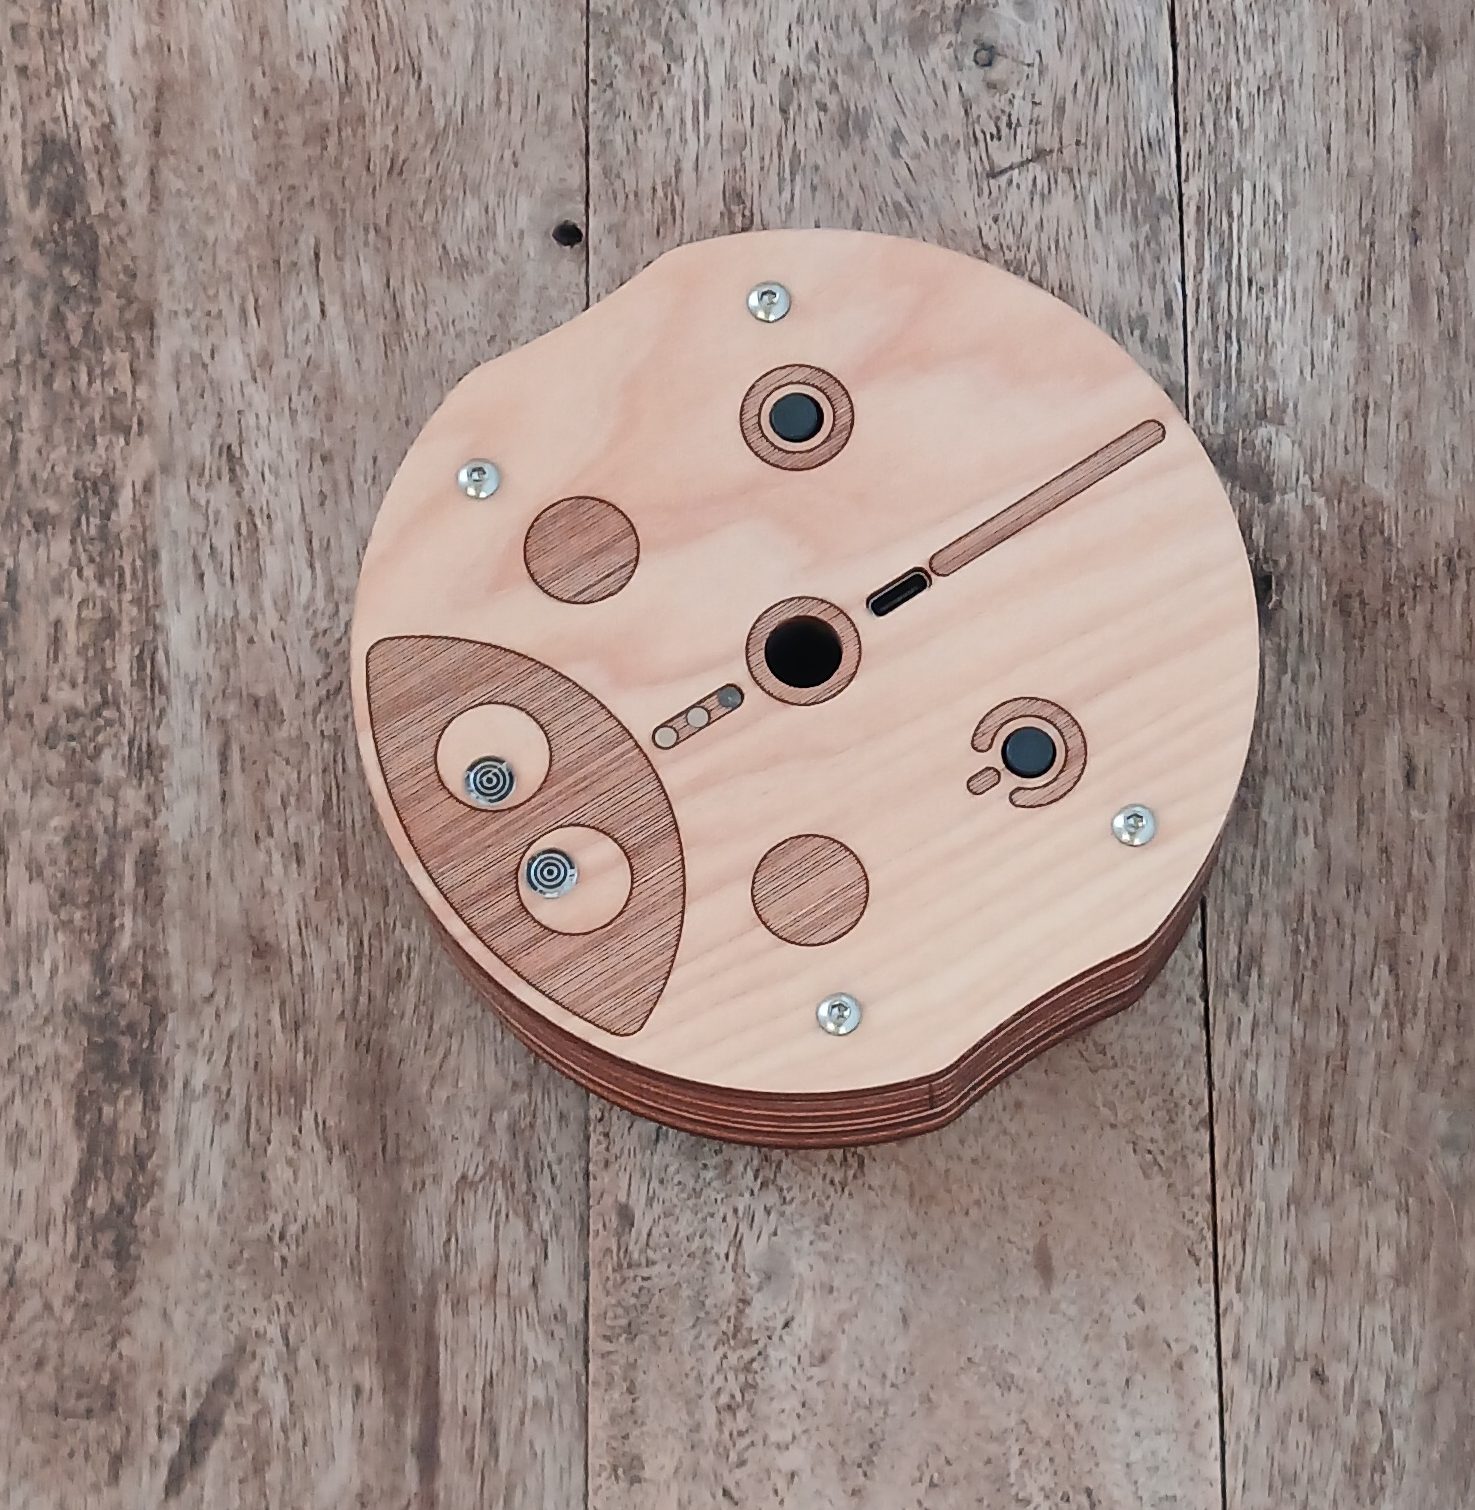
Pulsantiera
Dimensioni: L=317 mm, W=217 mm, H=62 mm.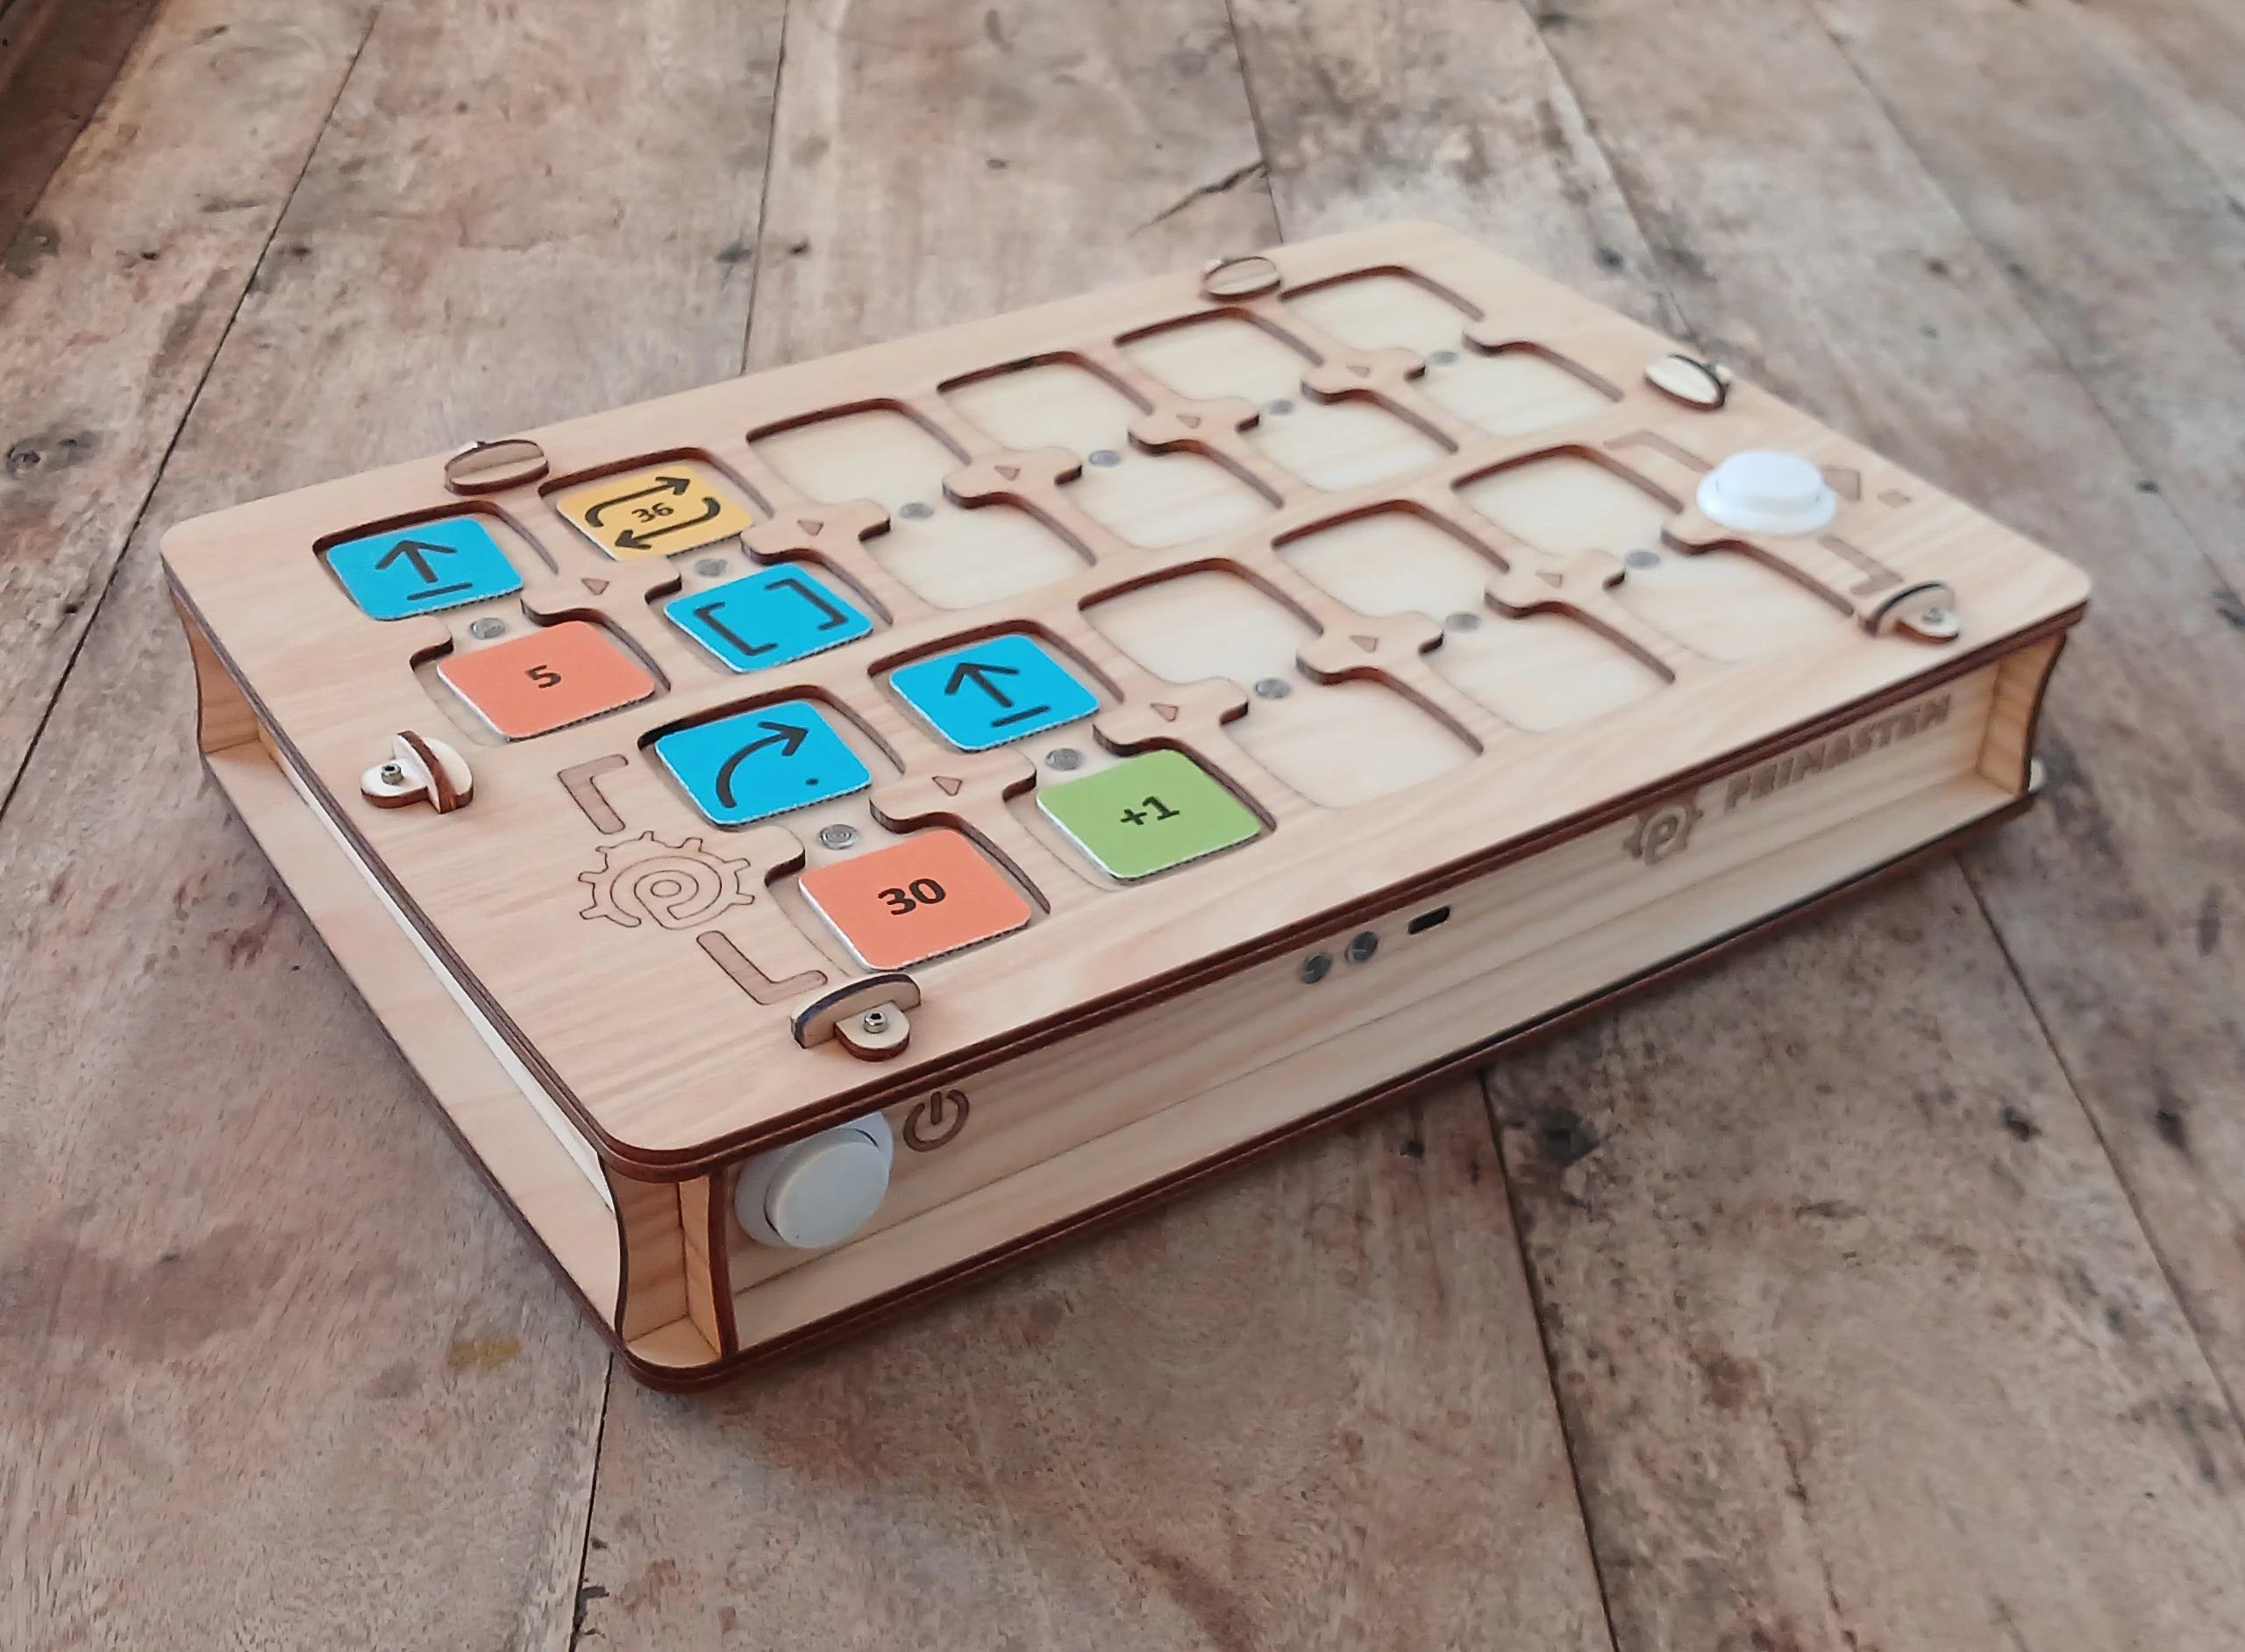
Tessere
Dimensioni: 33 × 33 mm. Il kit contiene le tessere con cui si compone il programma. Ogni tessera dà un solo comando con un significato chiaro. L’ordine delle tessere determina che cosa fa il robot.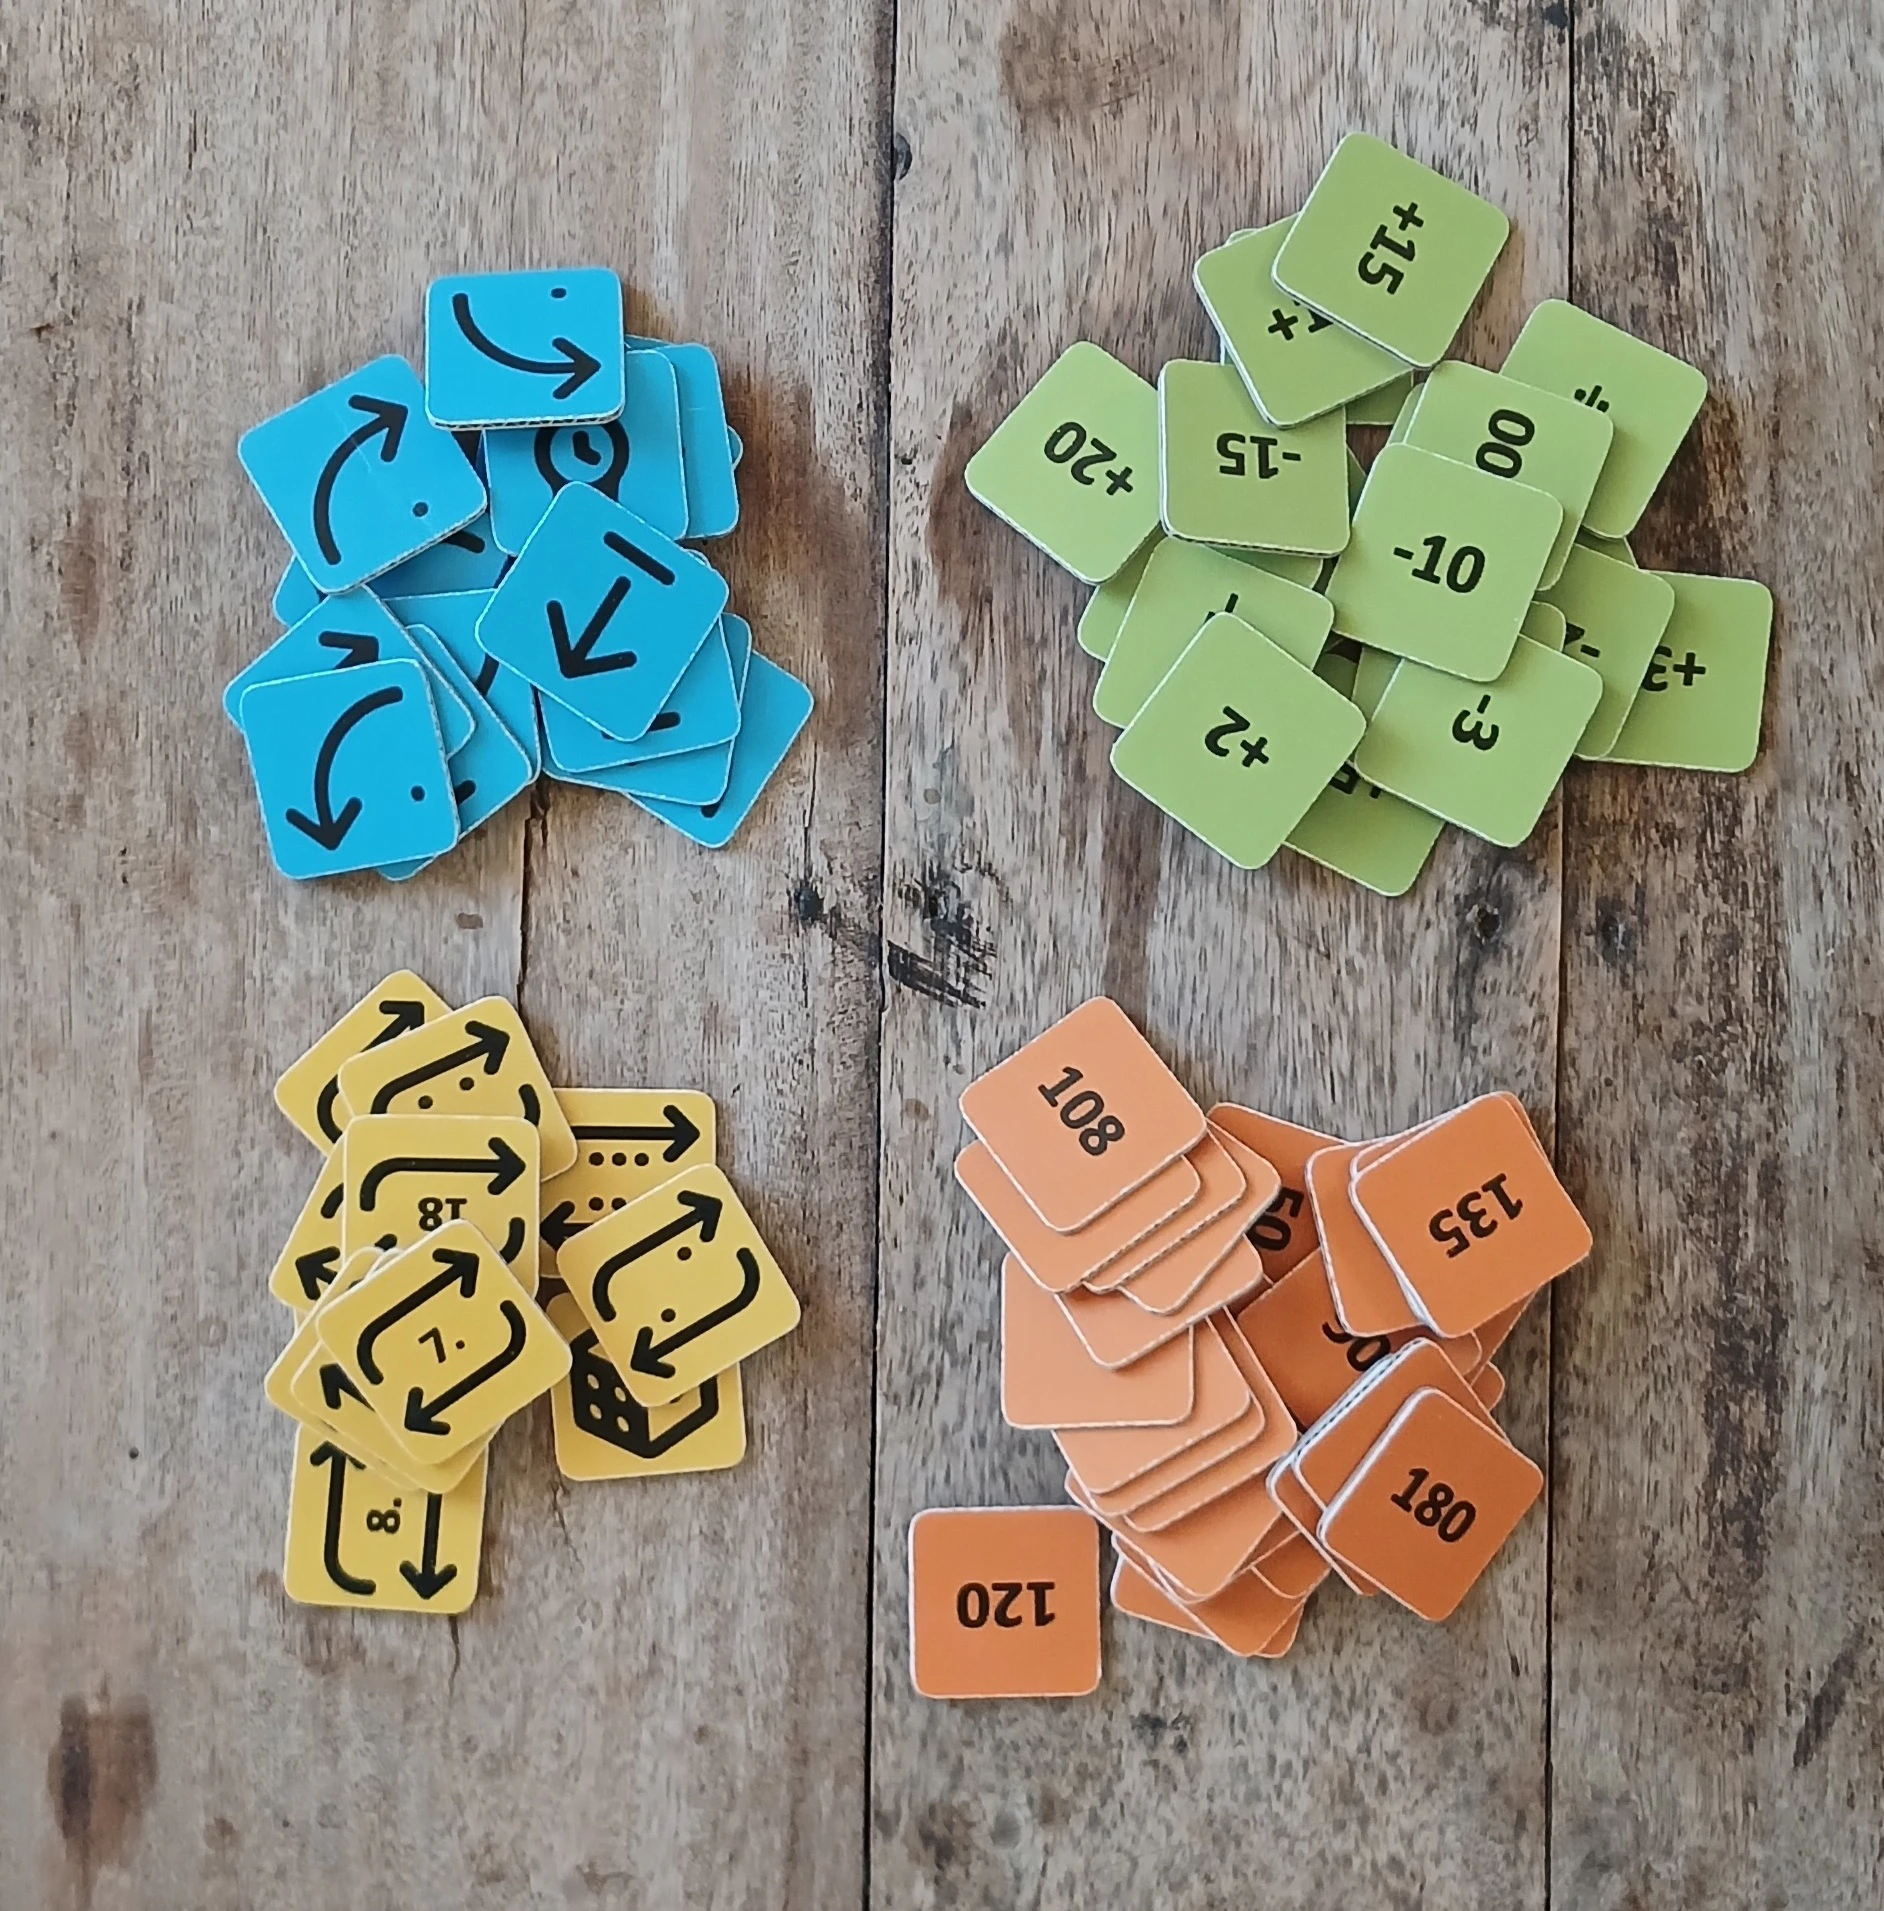
Tessere di comandi
Con queste tessere si compone il programma:- Avanti: il robot va avanti (15 cm per impostazione predefinita).
- Destra: il robot ruota di 90° in senso orario.
- Sinistra: il robot ruota di 90° in senso antiorario.
- Indietro: il robot va indietro (15 cm per impostazione predefinita).
- Funzione: il robot esegue il sottoprogramma dalla riga inferiore della pulsantiera.
- Movimento casuale: il robot fa un passo avanti o indietro, oppure ruota di 90° a sinistra o a destra e subito fa un passo avanti. Il passo ha la lunghezza predefinita. Non esiste una rotazione sul posto senza passo.
- Pausa: il robot sta fermo N secondi (1–999 s; senza numero 1 s).
- Tessere di Ripetizione (Cicli): hanno punti da 2 a 6 oppure un simbolo di ripetizione con il numero all’interno. La tessera con un dado dà un numero casuale di ripetizioni da 1 a 6.
Le tessere di numeri e di aritmetica ampliano il programma. Con loro si può ripetere un comando o cambiare l’angolo e la distanza.
Tessere di valori
Ci sono tessere di angoli e distanze: 30°, 36°, 45° e i loro multipli (60°, 72° e altri). Gli angoli si indicano in gradi, le distanze in millimetri. Per impostazione predefinita il robot ruota di 90° e avanza di 150 mm (15 cm).Tessere di operazioni aritmetiche
Modificano i valori dei comandi di movimento:- Addizione (+)
- Sottrazione (−)
- Moltiplicazione (*)
- Divisione (/)
- Radice Quadrata (√)
- Potenza (^)
- Fattoriale (!)
- il risultato supera 5000 o scende sotto −5000;
- divisione per 0;
- radice di un numero negativo;
- fattoriale di un numero maggiore di 6.
Connessione tra pulsantiera e robot
Accendere prima il robot, poi la pulsantiera. Posizionare il robot su una superficie piana prima della connessione. Finché non c’è connessione, il robot e la pulsantiera si illuminano di azzurro. Quando la connessione c’è, i LED diventano bianchi. Verificare la connessione: inserire la tessera «Avanti» e premere ▶ Start. Se non c’è connessione, riavviare entrambi i dispositivi o ricaricarli. Vicino a fonti di forte campo elettromagnetico (telefono cellulare, punto Wi-Fi) la connessione può interrompersi per breve tempo.Dopo l’aggiornamento del firmware potrebbe essere necessario accoppiare di nuovo i dispositivi. Accendere il robot, poi la pulsantiera. Premere e tenere premuto ▶ Start sulla pulsantiera per più di 10 secondi. Al 5° secondo si sente un breve segnale: non rilasciare il pulsante. Al 10° secondo inizia l’accoppiamento.
Guidare il robot inclinando la pulsantiera
Appena la pulsantiera si collega al robot, si può guidare il robot senza tessere: basta inclinare la pulsantiera. Funziona finché non ci sono tessere nelle celle e non si è ancora premuto ▶ Start.- Prima appoggiare la pulsantiera in piano per un secondo. Fino ad allora il robot non risponde alle inclinazioni.
- Inclinare la pulsantiera in avanti, lontano da sé, e il robot avanza di 15 cm. Verso di sé: torna indietro di 15 cm.
- Inclinarla a sinistra o a destra, e il robot ruota di 90° dalla stessa parte.
- A ogni passo la pulsantiera emette un breve bip.
- Finché la pulsantiera resta inclinata, il robot fa un passo dopo l’altro. Riportarla in piano, e il robot finisce il passo in corso e si ferma.
- Inclinare in modo netto, più di 20°. Se la mano trema un po’, il robot non si muove.
Come funziona
Per programmare il movimento, inserire nelle celle della pulsantiera le tessere di comandi, ad esempio «Avanti», «Sinistra», «Funzione». Ai comandi si possono aggiungere il numero di ripetizioni, angoli, distanze e operazioni aritmetiche. Le celle sono unite in coppie da «ponti» con indicatori. In una cella della coppia va il comando, nell’altra il valore o la ripetizione. Ecco un esempio di programma con un ciclo: il ciclo ripete la stessa parte del programma. Il robot percorre un quadrato:

- «Avanti» percorre 15 cm.
- «Sinistra» e «Destra» ruotano di 90°.
- Le ripetizioni (cicli) ripetono il comando più volte.
- «Funzione» chiama il sottoprogramma dalla riga inferiore della pulsantiera (5 coppie).
- Il sottoprogramma si può chiamare più volte: mettere una tessera di ripetizione in coppia con «Funzione» (esempio sopra).
Funzioni importanti
- Per interrompere il programma, premere di nuovo ▶ Start durante il movimento.
- La pulsantiera ricorda l’ultimo valore impostato (distanza o angolo) per ogni comando di movimento finché non viene spenta. Ad esempio, se «Avanti» ha ricevuto 200, anche tutti i successivi «Avanti» percorrono 200 mm.
- Anche i valori dopo le operazioni aritmetiche vengono salvati.
- Il passo predefinito si cambia con la tessera di servizio «Passo predefinito». La tessera cambia il passo per «Avanti» e «Indietro». Ad esempio, per 12,5 cm, inserirla con il numero 125. Il valore viene salvato dopo lo spegnimento. Sono ammessi i numeri da 1 a 999. Senza numero la tessera riporta il passo a 150 mm. Con l’aritmetica o con lo zero la cella lampeggia in rosso e il passo non cambia.
- La pulsantiera e il robot si spengono da soli se per 15 minuti non succede nulla.
- Mentre il robot aspetta un comando, lampeggia con gli occhi. Così si vede che è acceso e pronto.
- Premere brevemente il pulsante del robot, e il robot legge la tessera che ha sotto e la dice ad alta voce.
- Tutti i suoni del robot si disattivano e si riattivano tenendo premuto il pulsante del robot per 5 secondi. Attendere il breve segnale e rilasciare. Il robot lampeggia in rosso se il suono si è spento, in verde se si è acceso.
- Il suono della pulsantiera si disattiva e si riattiva tenendo premuto ▶ Start per 5 secondi. Attendere il breve segnale e rilasciare. Mentre un programma è in esecuzione, questo non funziona.
- Dopo un aggiornamento del firmware il robot potrebbe aver bisogno della calibrazione del movimento.
- Reset delle impostazioni del robot: tenere premuto il pulsante del robot per 10 secondi (dettagli nella sezione «Calibrazione del Robot»).
- L’accoppiamento della pulsantiera e del robot può servire dopo l’aggiornamento del firmware. Tenere premuto ▶ Start sulla pulsantiera per più di 10 secondi. Il segnale al 5° secondo significa che bisogna continuare a tenere premuto.
Calibrazione del robot
- Prima di calibrare, aggiorni il robot e la pulsantiera all’ultimo firmware stabile su update.primastem.com (come aggiornare). Con un firmware vecchio la calibrazione può risultare imprecisa.
- Esegua prima la tessera «Calibrazione» senza numero. Il robot misura la polarità dei motori, elimina i giochi e imposta il movimento in linea retta. Ci vogliono fino a 2 minuti. Nel primo mezzo minuto il robot deve stare fermo: non lo tocchi. In questo tempo il pulsante del robot non funziona.
- Poi calibri gli angoli di rotazione. Segni sul tavolo l’orientamento esatto del robot. Servono 32 rotazioni di 90° in senso orario: componga il programma «Ripeti 8» e «Destra» e lo esegua quattro volte. Il robot deve compiere otto giri completi (90 × 32 = 2880°) e tornare all’orientamento iniziale.
- Guardi di quanto il robot si è scostato dal segno e applichi la correzione con la tessera «Calibrazione» e un numero. Se il robot si ferma prima del segno, aggiunga «+», ad esempio «Calibrazione» e «+5». Se lo supera, aggiunga «−», ad esempio «Calibrazione» e «−5». Poi prema ▶ Start. Il numero indica di quanti gradi il robot ha sbagliato in tutte le 32 rotazioni insieme. Il robot accetta numeri fino a 180. Se il numero è più grande o il robot non riesce a salvare la correzione, la cella lampeggia in rosso. Un numero semplice senza «+» o «−» accanto a «Calibrazione» non funziona: la cella lampeggia in rosso.
- Ripeta finché il robot non torna esattamente all’orientamento iniziale.
- La calibrazione viene salvata dopo lo spegnimento.
- Attenzione! Reset della calibrazione: tenga premuto il pulsante del robot per 10 secondi, le luci lampeggiano in rosso, verde, blu e bianco. Il reset cancella tutte le calibrazioni, il volume e il suono disattivato. Dopo il reset spenga e riaccenda il robot, poi ripeta la calibrazione dall’inizio.
Calibrazione della prima versione del dispositivo (MVP) con robot di 10 cm di diametro
Calibrazione della prima versione del dispositivo (MVP) con robot di 10 cm di diametro
Questo metodo vale solo per la prima versione (MVP). Con il firmware nuovo «Calibrazione» con un numero semplice non funziona: la cella lampeggia in rosso.
- Per calibrare il giroscopio, posizionare il robot su una superficie orizzontale, inserire la tessera «Calibrazione» nella pulsantiera e premere ▶ Start.
- Per calibrare la distanza, misurare quanto il robot ha percorso davvero con il comando «Avanti». Inserire «Calibrazione» e la tessera con il valore necessario, poi premere ▶ Start. Il valore si può scrivere su qualsiasi tessera NFC con un telefono con NFC: come testo nella forma nXXX (ad esempio, n095 per 95 mm). Dopo questo il robot percorre la distanza esatta.
Programmazione delle tessere NFC
È possibile modificare le tessere o creare le proprie: comandi, numeri o operazioni aritmetiche. Serve un telefono con NFC e un’app per leggere e scrivere tag, ad esempio «NFC Tools». Il codice si scrive su un tag NFC vuoto come semplice testo di 4 caratteri.Importante
Tutte le avvertenze di sicurezza e le informazioni normative sono nella pagina Manuale d’uso.Il kit non è destinato a bambini di età inferiore ai 4 anni. Contiene piccole parti, rischio di soffocamento! Utilizzare solo sotto la supervisione di adulti!Il dispositivo contiene batterie Li-ion. Ricaricarle solo sotto la supervisione di adulti, con USB 5 V standard e cavo USB-C. Una ricarica di 1 ora della pulsantiera e del robot basta per 1–2 lezioni. Una carica completa (2–3 ore) basta per 3 lezioni da 30–45 minuti. Nel tempo la capacità delle batterie può diminuire. Si possono sostituire con nuove batterie 16340 Li-ion. Se il kit non viene usato per molto tempo, ricaricare le batterie ogni 2–3 mesi. Dopo una scarica profonda le batterie possono guastarsi e andranno sostituite. Non aprire il dispositivo da soli. Se si guasta o bisogna sostituire le batterie, rivolgersi al venditore o a un centro di riparazione di elettronica. Conservare, utilizzare e ricaricare il kit in un ambiente asciutto a una temperatura da +5 a +35 °C. Proteggerlo dalla luce solare diretta, dai liquidi, dalla polvere e dagli sbalzi improvvisi di temperatura o umidità: possono causare condensa. Evitare urti e vibrazioni. Trasportare e conservare il dispositivo nella confezione originale a una temperatura da +5 a +35 °C, al riparo da danni meccanici e umidità. Per saperne di più sull’uso di PrimaSTEM, consultare la Guida per l’insegnante.