

Características técnicas y contenido del paquete
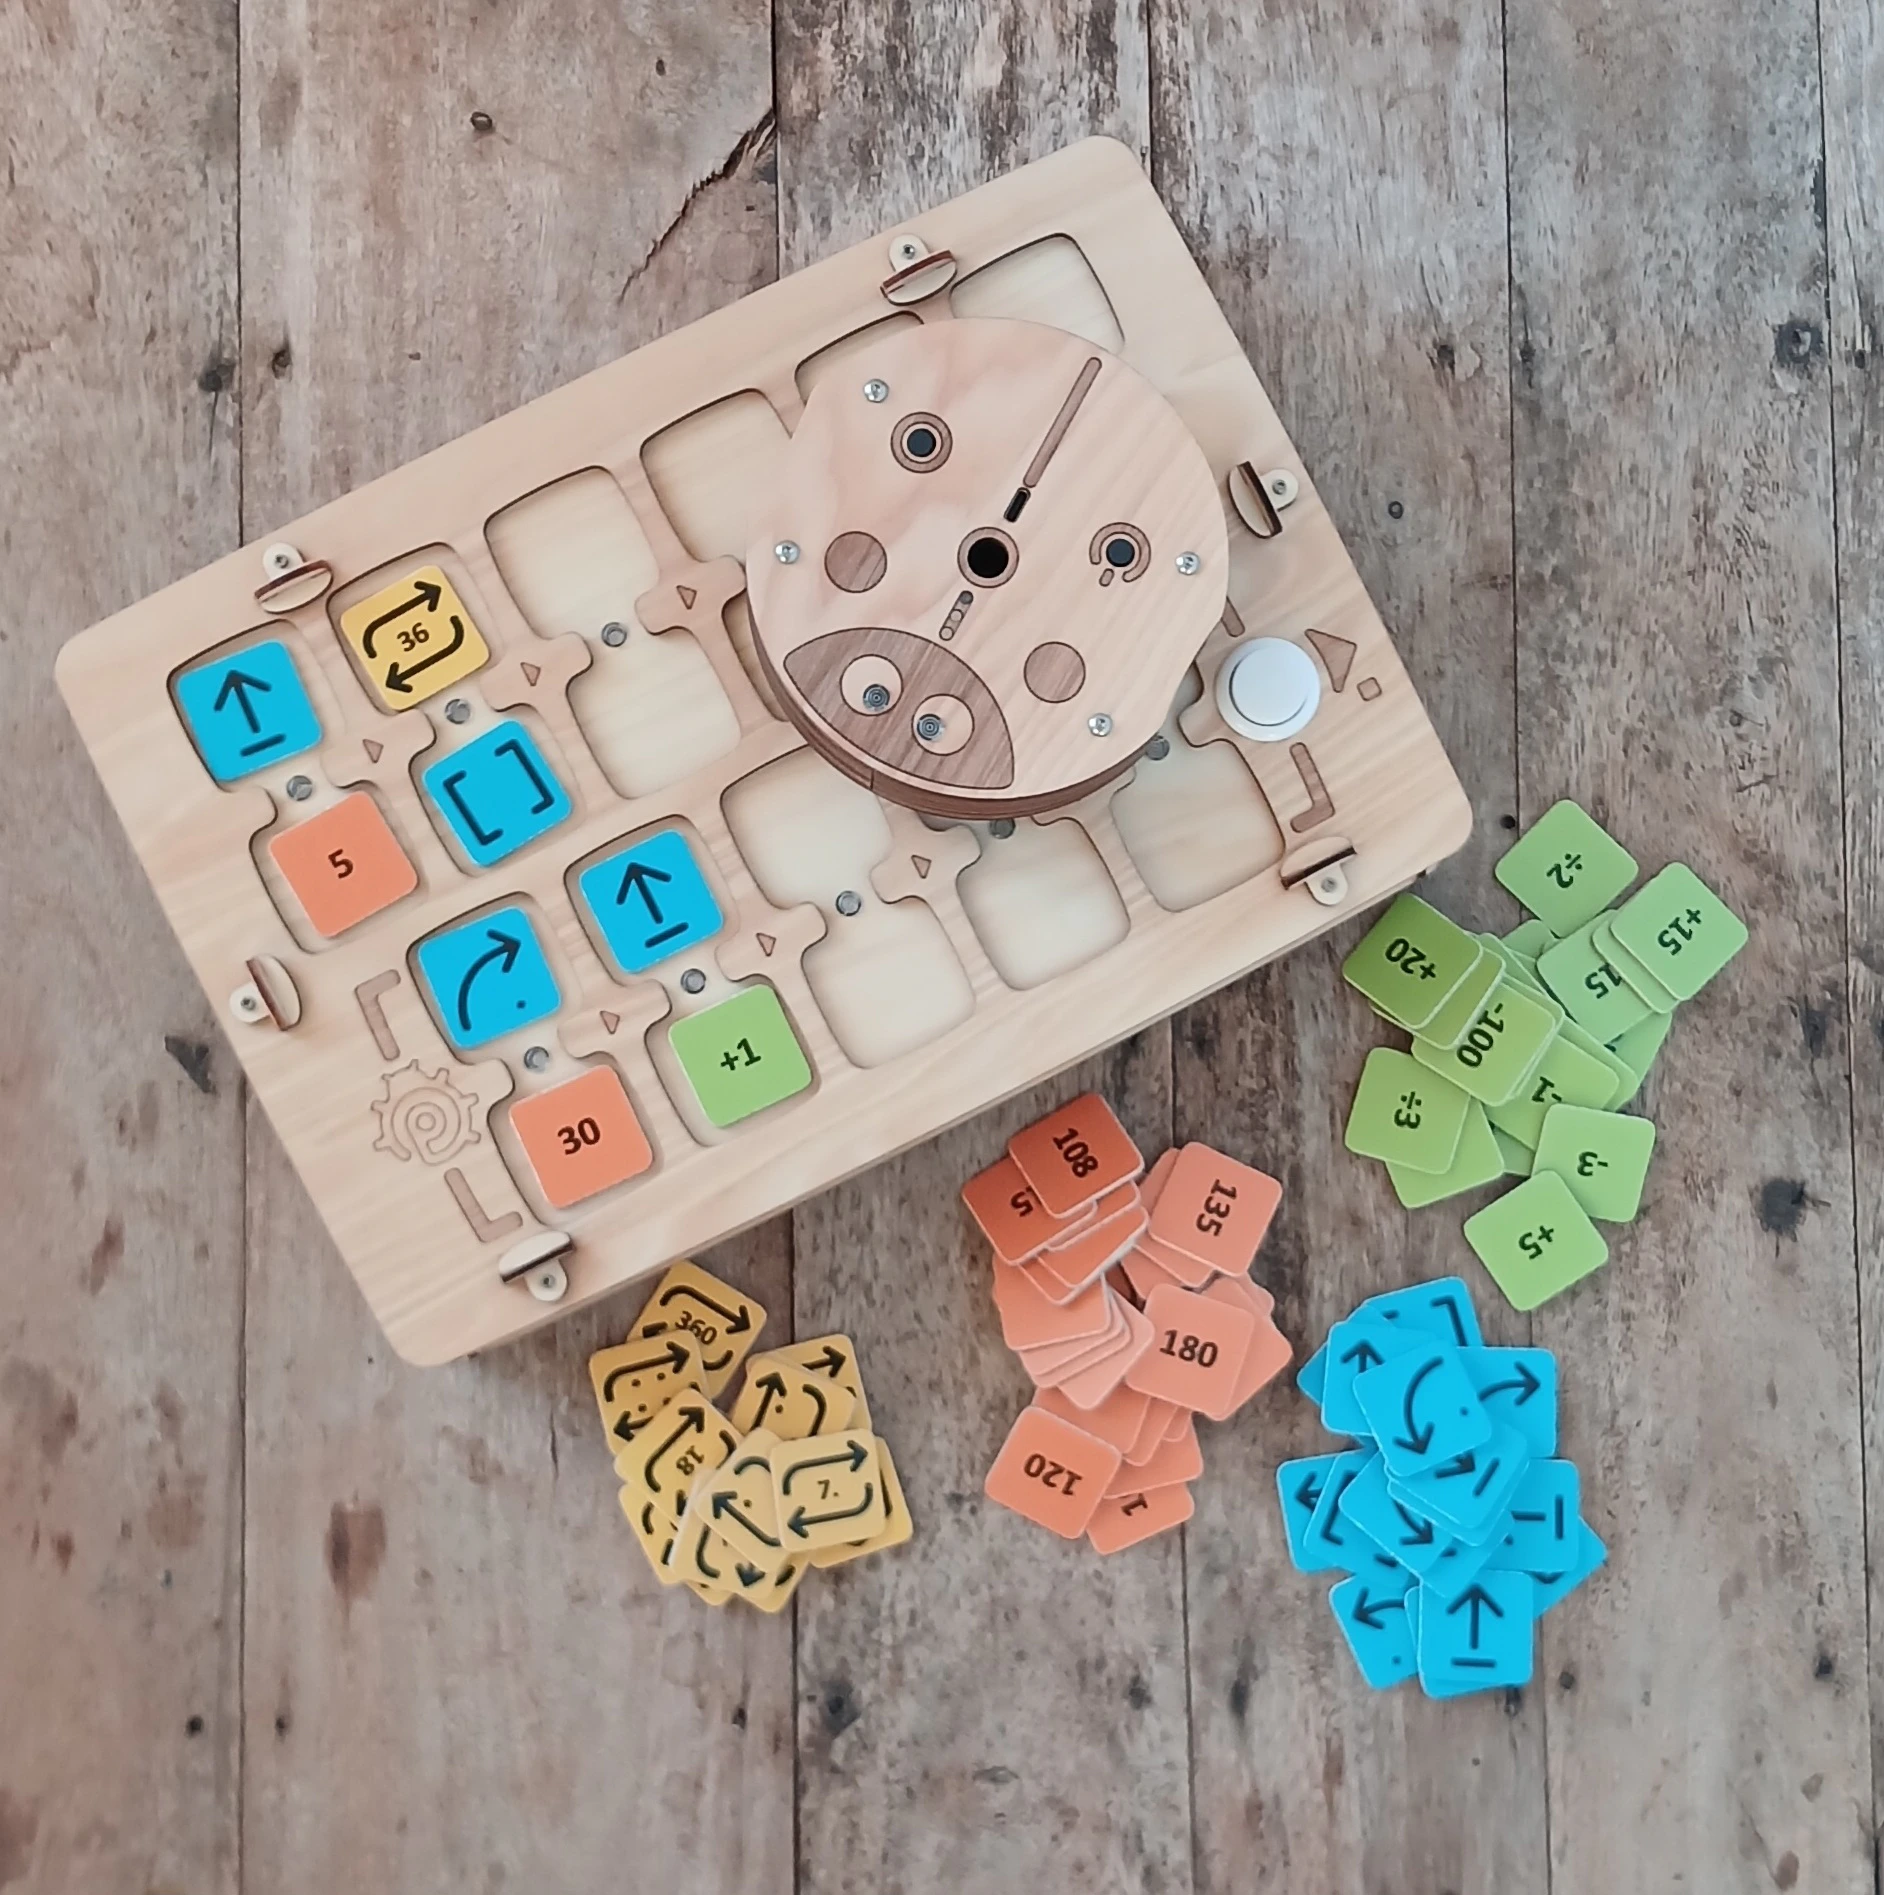
- Robot de juego
- Tablero de control para el robot
- Fichas de comandos, valores y operaciones aritméticas con las que se arman los programas
El contenido y el aspecto pueden variar ligeramente. Verifique al comprar.
Robot de juego
Dimensiones: D=120 mm, H=44 mm.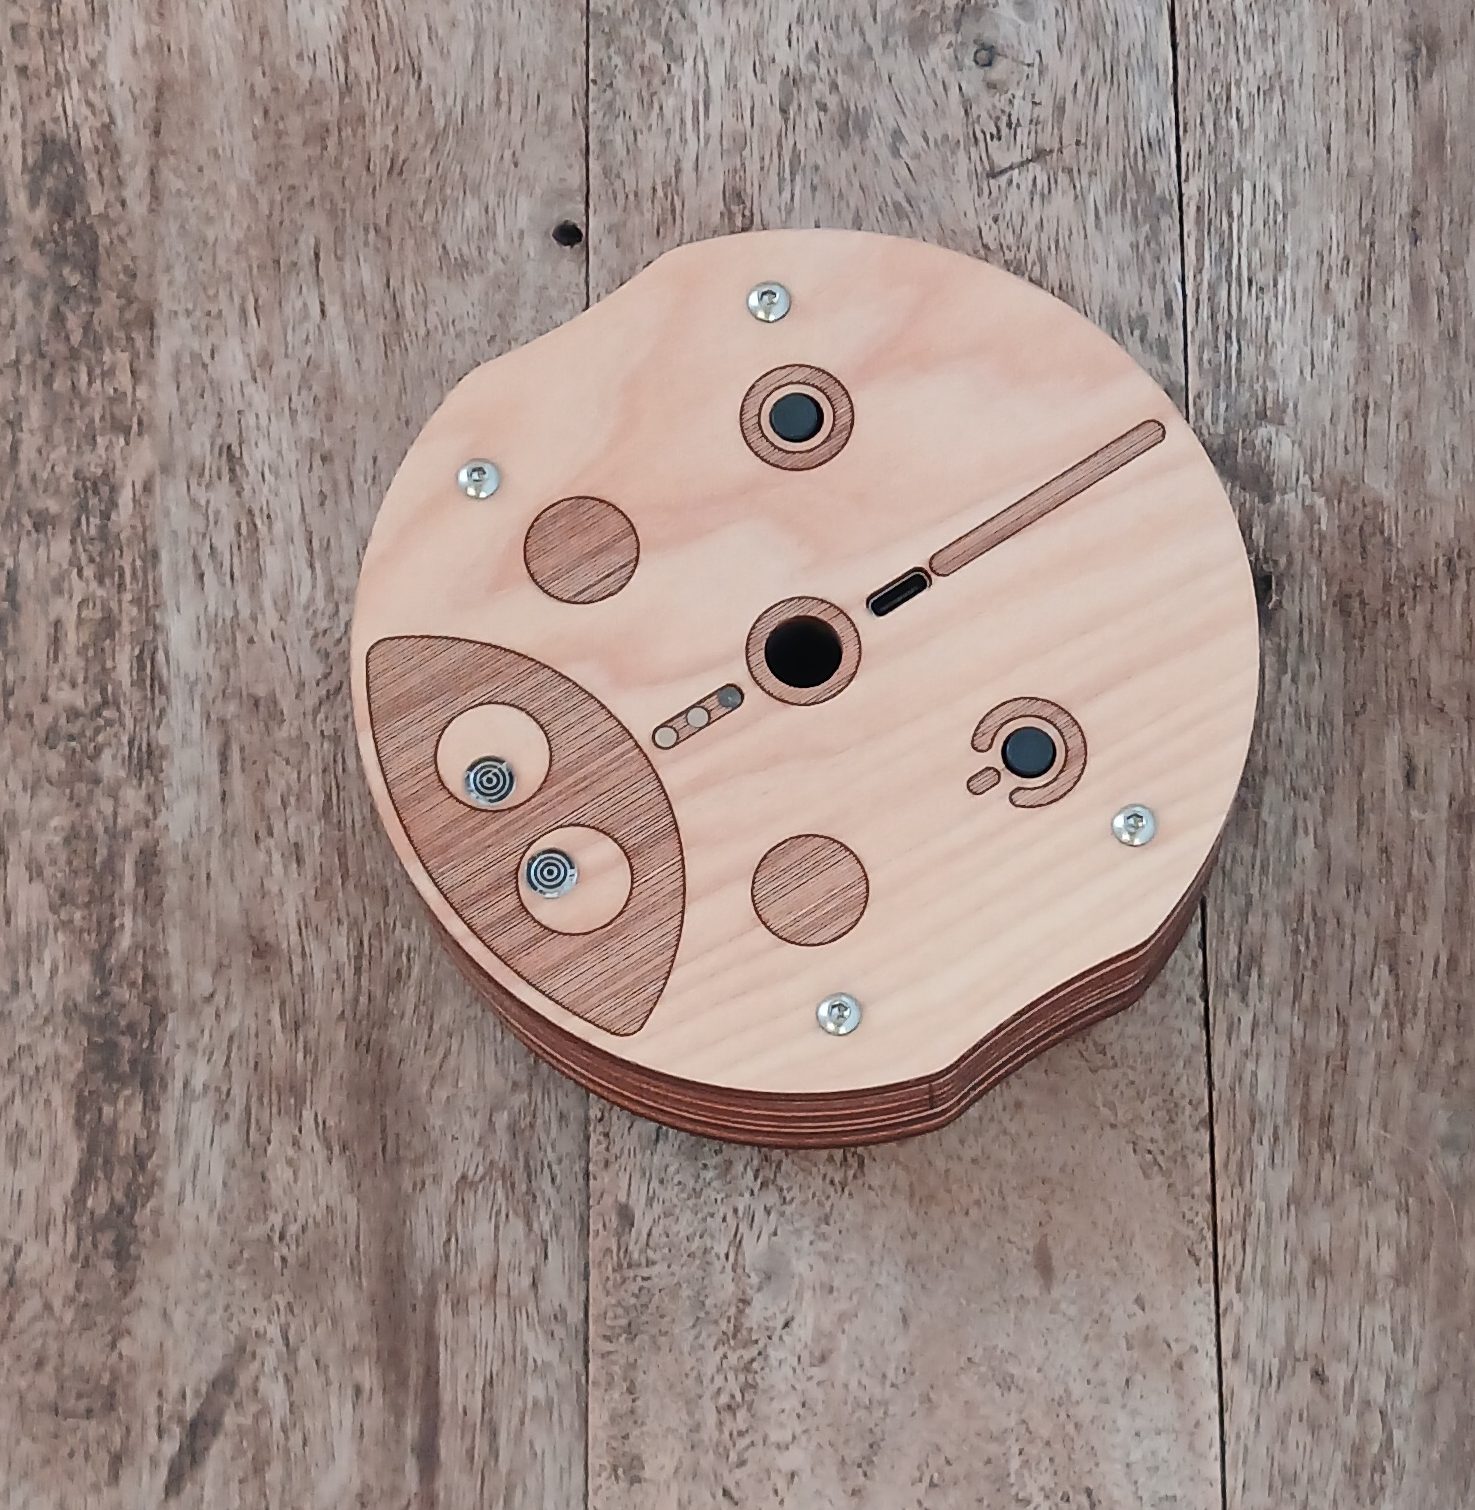
Tablero de control
Dimensiones: L=317 mm, W=217 mm, H=62 mm.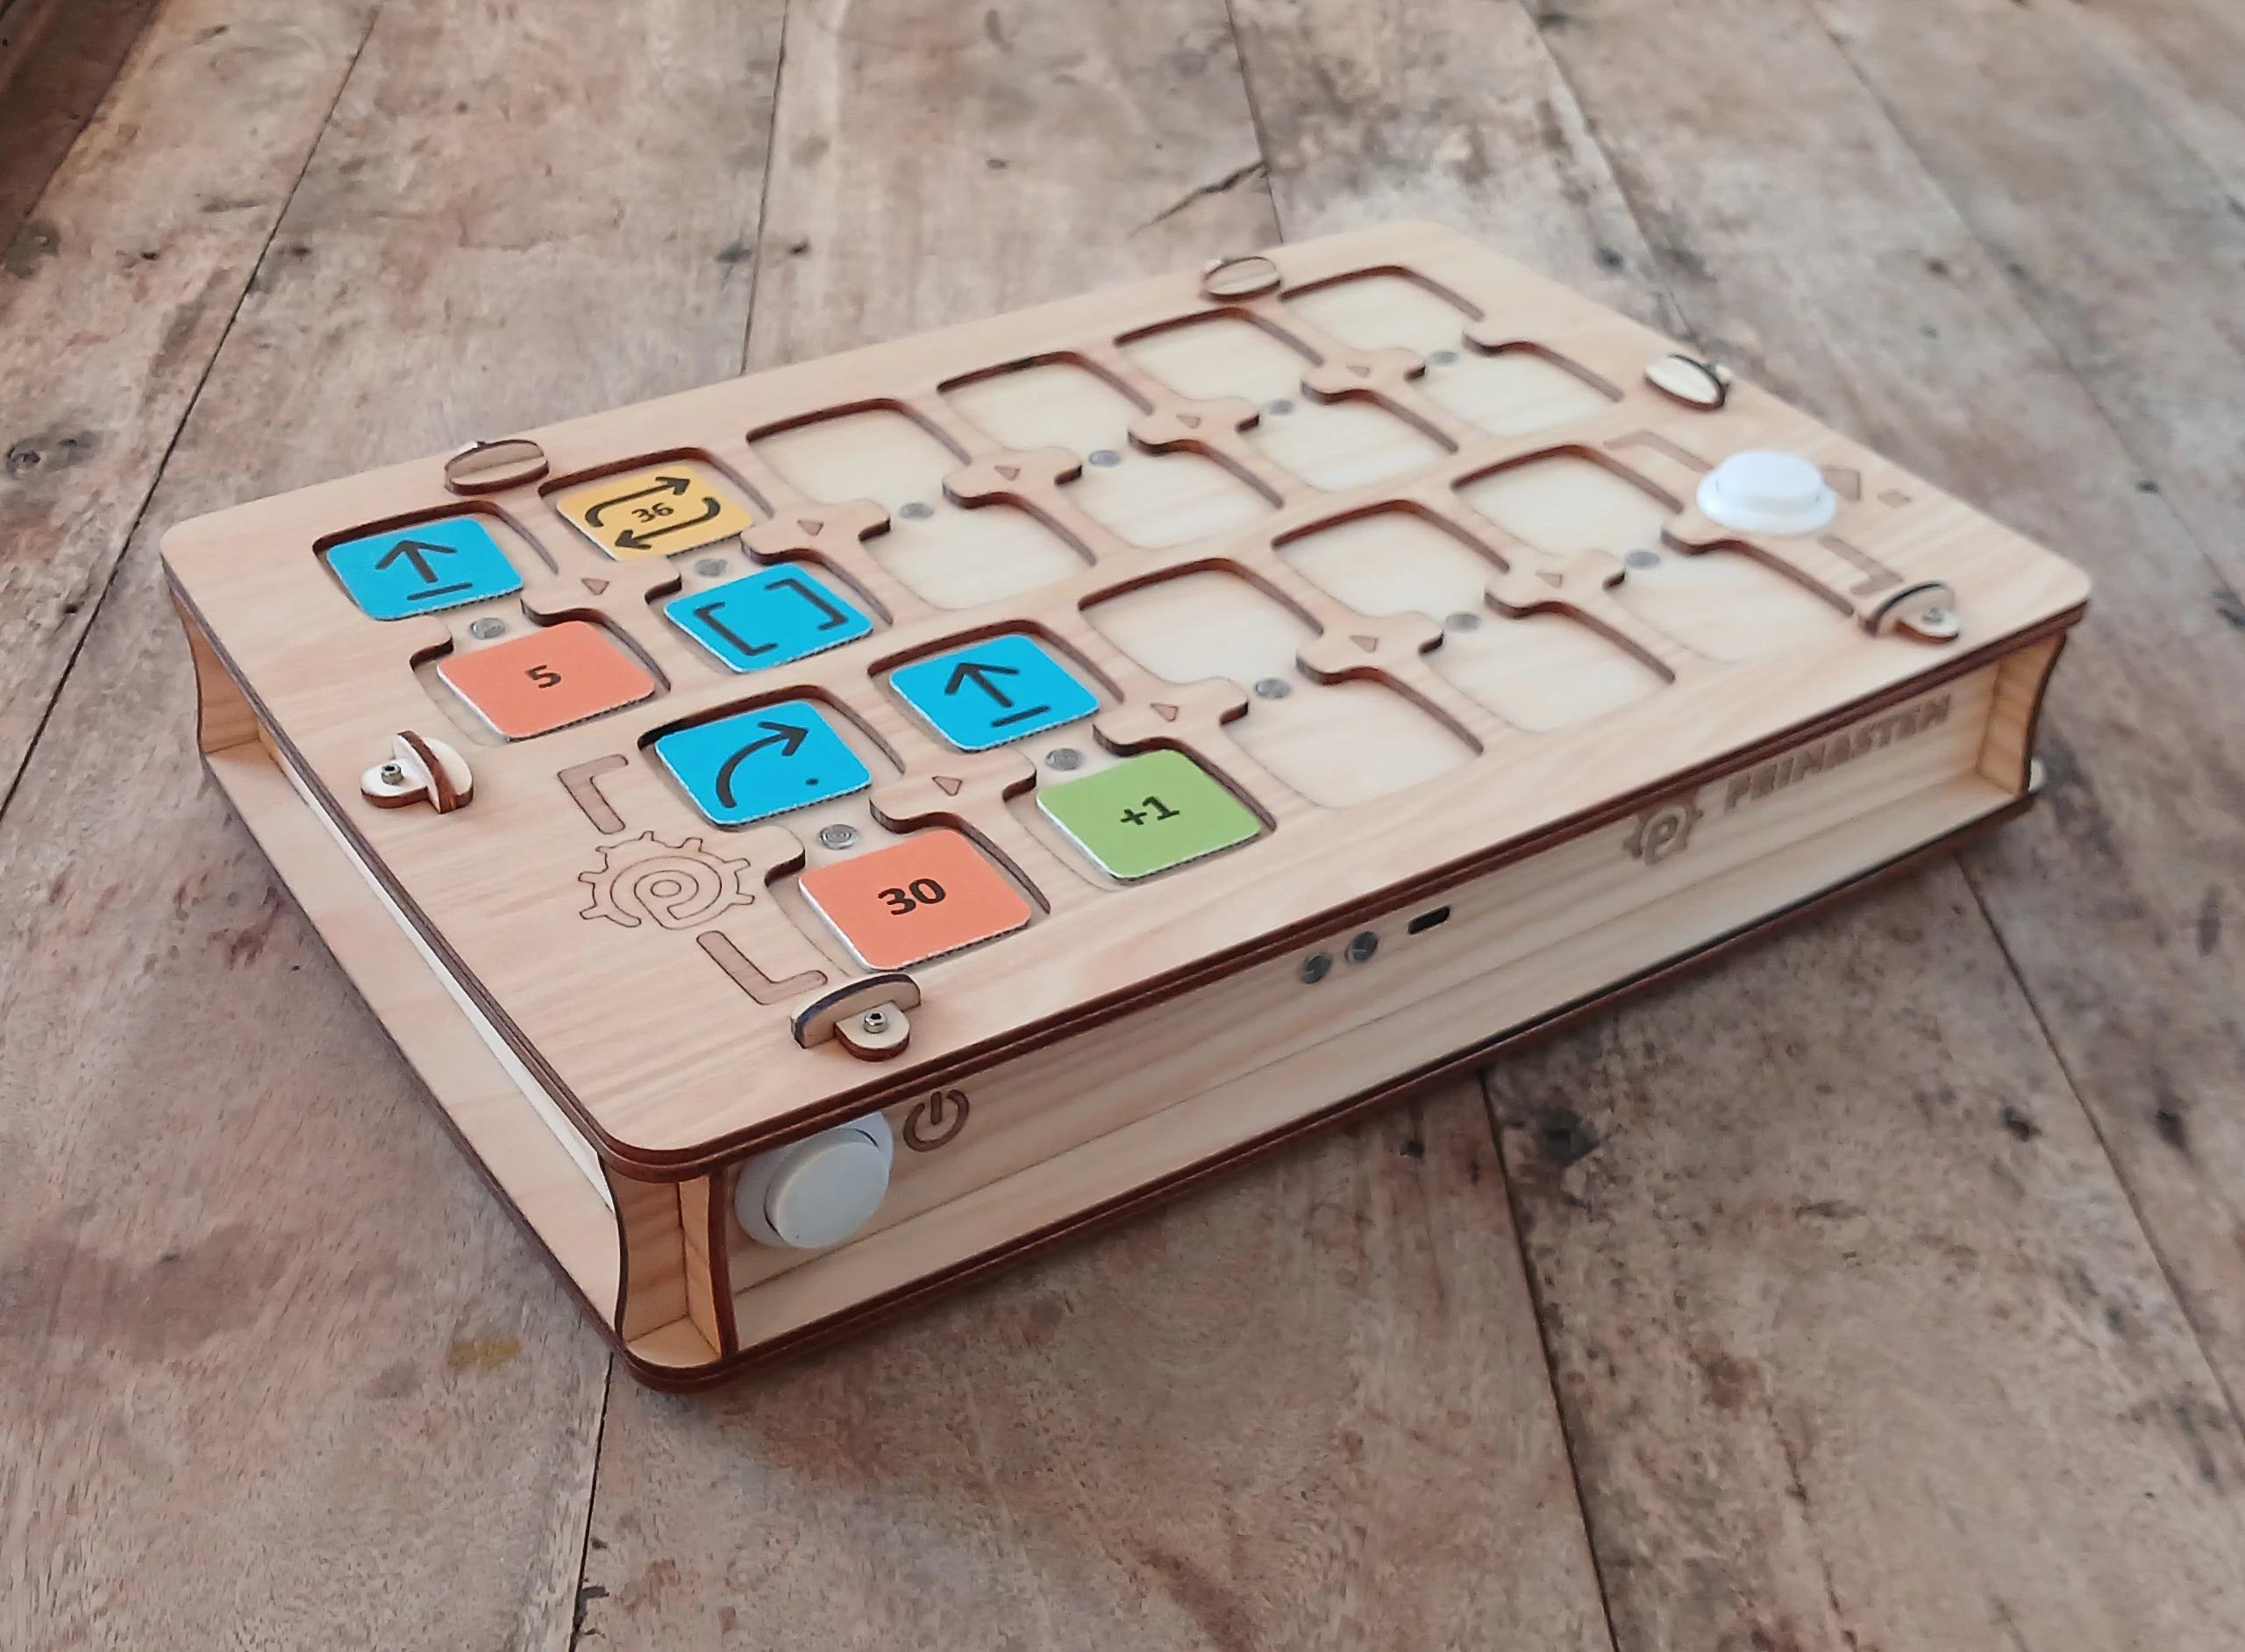
Fichas
Dimensiones: 33 × 33 mm. El conjunto incluye fichas con las que se arman los programas. Cada ficha da un comando con un significado claro. El orden de las fichas determina lo que hace el robot.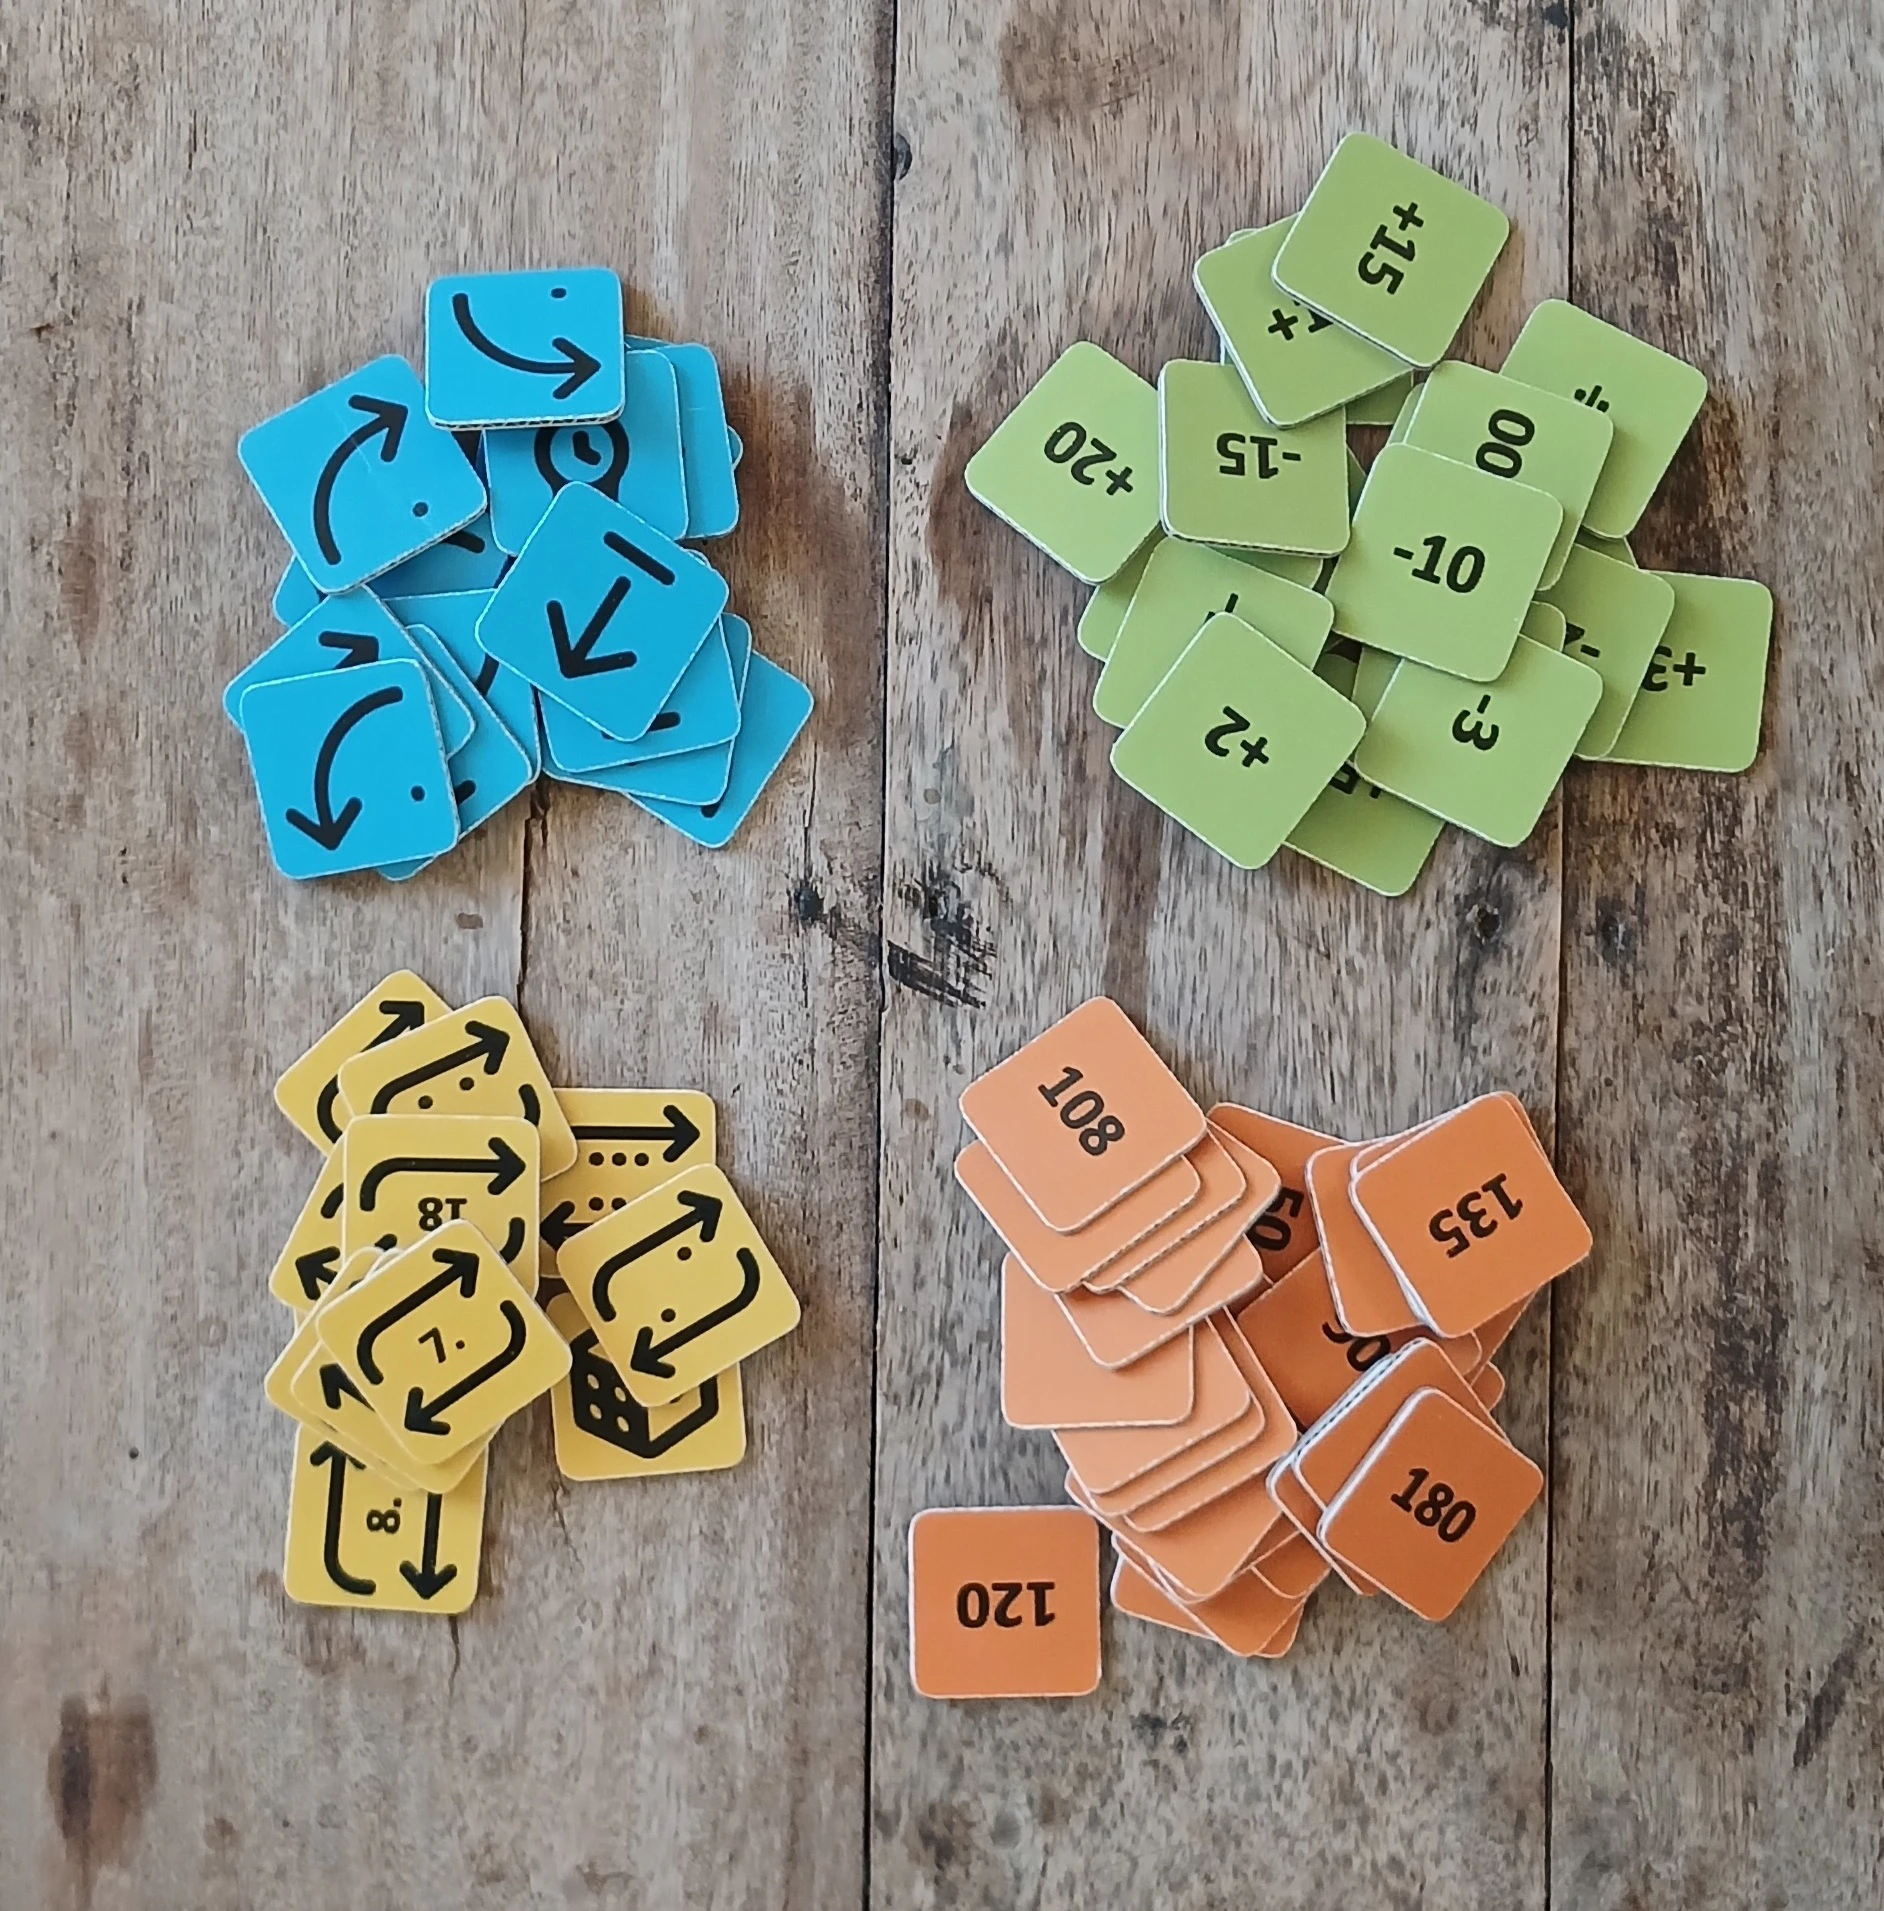
Fichas de comandos
Con estas fichas se arma el programa:- Adelante: el robot avanza (15 cm por defecto).
- Derecha: el robot gira 90° en sentido horario.
- Izquierda: el robot gira 90° en sentido antihorario.
- Atrás: el robot retrocede (15 cm por defecto).
- Función: el robot ejecuta el subprograma de la fila de abajo del tablero.
- Movimiento Aleatorio: el robot da un paso adelante o atrás, o gira 90° a la izquierda o a la derecha y enseguida da un paso adelante. La longitud del paso es la del paso por defecto. No hay giro en el sitio sin paso.
- Pausa: el robot se queda quieto N segundos (1–999 s; sin número, 1 s).
- Fichas de Repetición (Bucles): llevan puntos del 2 al 6 o un pictograma de repetición con un número dentro. La ficha con un dado da un número aleatorio de repeticiones del 1 al 6.
Las fichas de números y de aritmética amplían el programa. Con ellas puede repetir un comando o cambiar el ángulo y la distancia.
Fichas de valores
Hay fichas de ángulos y distancias: 30°, 36°, 45° y sus múltiplos (60°, 72°, etc.). Los ángulos van en grados, las distancias en milímetros. Por defecto, el robot gira 90° y avanza 150 mm (15 cm).Fichas de operaciones aritméticas
Cambian los valores de los comandos de movimiento:- Suma (+)
- Resta (−)
- Multiplicación (*)
- División (/)
- Raíz Cuadrada (√)
- Potencia (^)
- Factorial (!)
- el resultado supera 5000 o baja de −5000;
- división entre 0;
- raíz de un número negativo;
- factorial de un número mayor que 6.
Conexión entre el tablero y el robot
Encienda primero el robot y luego el tablero. Coloque el robot sobre una superficie plana antes de conectar. Mientras no hay conexión, el robot y el tablero se iluminan en azul claro. Cuando se conectan, los LEDs se vuelven blancos. Verifique la conexión: coloque la ficha “Adelante” y pulse ▶ Inicio. Si no hay conexión, reinicie ambos dispositivos o cárguelos. Cerca de fuentes de campo electromagnético fuerte (teléfono móvil, punto Wi-Fi), la conexión puede cortarse un momento.Después de actualizar el firmware, puede que tenga que emparejar los dispositivos de nuevo. Encienda el robot y luego el tablero. Mantenga pulsado ▶ Inicio en el tablero durante más de 10 segundos. En el segundo 5 sonará un pitido corto: no suelte el botón. En el segundo 10 empieza el emparejamiento.
Manejar el robot inclinando el tablero
En cuanto el tablero se conecta con el robot, puede manejar el robot sin fichas: basta con inclinar el tablero. Funciona mientras no haya fichas en las celdas y todavía no haya pulsado ▶ Inicio.- Primero deje el tablero plano durante un segundo. Hasta entonces, el robot no responde a las inclinaciones.
- Incline el tablero hacia delante, lejos de usted, y el robot avanza 15 cm. Hacia usted: retrocede 15 cm.
- Inclínelo a la izquierda o a la derecha, y el robot gira 90° hacia el mismo lado.
- En cada paso, el tablero emite un pitido corto.
- Mientras el tablero siga inclinado, el robot da un paso tras otro. Vuelva a ponerlo horizontal, y el robot termina el paso actual y se detiene.
- Inclínelo con claridad, más de 20°. Si la mano tiembla un poco, el robot no se mueve.
Cómo funciona
Para programar el movimiento, coloque fichas de comandos en las celdas del tablero, por ejemplo «Adelante», «Izquierda», «Función». A los comandos puede añadir el número de repeticiones, ángulos, distancias y operaciones aritméticas. Unos «puentes» con indicadores unen las celdas en parejas. En una celda de la pareja va el comando, en la otra el valor o la repetición. A continuación, un ejemplo de programa con un bucle: el bucle repite la misma parte del programa. El robot recorre un cuadrado:

- «Adelante» avanza 15 cm.
- «Izquierda» y «Derecha» giran 90°.
- Los bucles (repeticiones) repiten el comando varias veces.
- «Función» llama al subprograma de la fila de abajo del tablero (5 parejas).
- Puede llamar al subprograma varias veces: coloque una ficha de repetición en la pareja de «Función» (ejemplo de arriba).
Funciones importantes
- Detener el programa: pulse ▶ Inicio de nuevo mientras el robot se mueve.
- El tablero recuerda el último valor establecido (distancia o ángulo) para cada comando de movimiento hasta que se apaga. Por ejemplo, si «Adelante» recibió 200, todos los siguientes «Adelante» también avanzan 200 mm.
- Los valores después de aritmética también se guardan.
- El paso por defecto se cambia con la ficha de servicio «Paso predeterminado». Cambia el paso de «Adelante» y «Atrás» (también lo usa «Movimiento aleatorio»). Por ejemplo, para 12,5 cm, colóquela con el número 125. El valor se guarda después del apagado. Sirven los números del 1 al 999. Sin número, la ficha devuelve el paso a 150 mm. Con aritmética o con cero, la celda parpadea en rojo y el paso no cambia.
- El tablero y el robot se apagan solos si no pasa nada durante 15 minutos.
- Mientras el robot espera una orden, parpadea con los ojos. Así se ve que está encendido y listo.
- Pulse brevemente el botón del robot, y el robot lee la ficha que tiene debajo y la dice en voz alta.
- Todos los sonidos del robot se desactivan y se activan si mantiene el botón del robot 5 segundos. Espere el pitido corto y suelte. El robot parpadea en rojo si el sonido se ha apagado y en verde si se ha encendido.
- El sonido del tablero se desactiva y se activa si mantiene ▶ Inicio 5 segundos. Espere el pitido corto y suelte. Mientras se ejecuta un programa, mantener el botón no funciona.
- Después de una actualización del firmware, el robot puede necesitar una calibración del movimiento.
- Restablecimiento de los ajustes del robot: mantenga el botón del robot 10 segundos (más detalles en «Calibración del Robot»).
- Emparejamiento del tablero y el robot puede ser necesario después de actualizar el firmware. Mantenga ▶ Inicio en el tablero más de 10 segundos. El pitido en el segundo 5 significa que hay que seguir pulsando.
Calibración del robot
- Antes de calibrar, actualice el robot y el tablero al último firmware estable en update.primastem.com (cómo actualizar). Con un firmware antiguo, la calibración puede salir imprecisa.
- Primero ejecute la ficha «Calibración» sin número. El robot comprueba la polaridad de los motores, elimina las holguras y ajusta el movimiento en línea recta. Esto tarda hasta 2 minutos. Durante el primer medio minuto el robot debe estar quieto, no lo toque. El botón del robot no funciona durante ese tiempo.
- Luego calibre los ángulos de giro. Marque en la mesa la orientación exacta del robot. Se necesitan 32 giros de 90° en sentido horario: componga el programa «Repetir 8» y «Derecha» y ejecútelo cuatro veces. El robot debe dar ocho vueltas completas (90 × 32 = 2880°) y volver a su orientación inicial.
- Mire cuánto se desvía el robot de la marca y corrija con la ficha «Calibración» y un número. Si el robot se detiene antes de la marca, añada «+», por ejemplo «Calibración» y «+5». Si se pasa, añada «−», por ejemplo «Calibración» y «−5». Luego pulse ▶ Inicio. El número indica cuántos grados se equivocó el robot en los 32 giros juntos. El robot acepta números de hasta 180. Si el número es mayor o el robot no puede guardar la corrección, la celda parpadea en rojo. Un número simple sin «+» o «−» junto a «Calibración» no funciona: la celda parpadea en rojo.
- Repita hasta que el robot vuelva exactamente a su orientación inicial.
- La calibración se guarda tras el apagado.
- ¡Atención! Restablecer la calibración: mantenga el botón del robot 10 segundos, las luces parpadean en rojo, verde, azul y blanco. El restablecimiento borra todas las calibraciones, el volumen y el sonido desactivado. Después, apague y encienda el robot y repita la calibración desde el principio.
Calibración de la primera versión del dispositivo (MVP) con robot de 10 cm de diámetro
Calibración de la primera versión del dispositivo (MVP) con robot de 10 cm de diámetro
Este método sirve solo para la primera versión (MVP). Con el firmware nuevo, «Calibración» con un número simple no funciona: la celda parpadea en rojo.
- Para calibrar el giroscopio, coloque el robot sobre una superficie horizontal, coloque la ficha «Calibración» en el tablero y pulse ▶ Inicio.
- Para calibrar la distancia, mida cuánto avanza de verdad el robot con el comando «Adelante». Coloque «Calibración» y la ficha con el valor necesario, luego pulse ▶ Inicio. Puede escribir el valor en cualquier ficha NFC con un teléfono con NFC: como texto con la forma nXXX (por ejemplo, n095 para 95 mm). Después, el robot recorre la distancia exacta.
Programación de fichas NFC
Puede modificar fichas o crear las suyas: comandos, números u operaciones aritméticas. Necesita un teléfono con NFC y una aplicación para leer y escribir etiquetas, por ejemplo “NFC Tools”. Escriba el código en una etiqueta NFC en blanco como texto simple de 4 caracteres.Importante
Todas las advertencias de seguridad y la información normativa están en la página Manual de usuario.El conjunto no está destinado a niños menores de 4 años. Contiene piezas pequeñas, ¡riesgo de asfixia! ¡Úselo solo bajo supervisión de adultos!Los dispositivos contienen baterías Li-ion. Cárguelas solo bajo supervisión de adultos, con un cargador USB 5 V estándar y un cable USB-C. Cargar el tablero y el robot durante 1 hora alcanza para 1–2 lecciones. Una carga completa (2–3 horas) alcanza para 3 lecciones de 30–45 minutos. Con el tiempo, la capacidad de las baterías puede disminuir. Puede cambiarlas por baterías nuevas 16340 Li-ion. Si el conjunto no se usa durante mucho tiempo, cargue las baterías una vez cada 2–3 meses. Después de una descarga profunda, las baterías pueden fallar y habrá que cambiarlas. No abra el dispositivo usted mismo. Si se avería o hay que cambiar las baterías, contacte con el vendedor o con un taller de reparación de electrónica. Almacene, use y cargue el conjunto en un lugar seco, a una temperatura de +5 a +35 °C. Protéjalo de la luz solar directa, los líquidos, el polvo y los cambios bruscos de temperatura o humedad: provocan condensación. Evite golpes y vibraciones. Transporte y almacene el dispositivo en su embalaje original, a una temperatura de +5 a +35 °C, y protéjalo de daños y humedad. Más información sobre el trabajo con PrimaSTEM en la Guía del profesor.