

教育キットの概要
PrimaSTEM を使える場所
PrimaSTEM は次のような場で使えます。- 就学前教育センター
- モンテッソーリ教育法の幼稚園
- 小学校
- ホームスクーリング
- 特別発達センター
- 放課後グループ
- 初心者向けプログラミングクラブ
- 子供向け教育キャンプ
始める前に知っておくこと
キットを使う前に、本体と設定 のページとこのガイドを読んでください。プログラミングのスキルは必要ありません。始めるために必要なことは、すべて教材に書かれています。研究とキットの価値
PrimaSTEM は、Seymour Papert が作ったプログラミング言語 LOGO と、モンテッソーリ教育法から着想を得ています。LOGO とタートルロボットは、子供たちにとってプログラミングを目に見える身近なものにしました。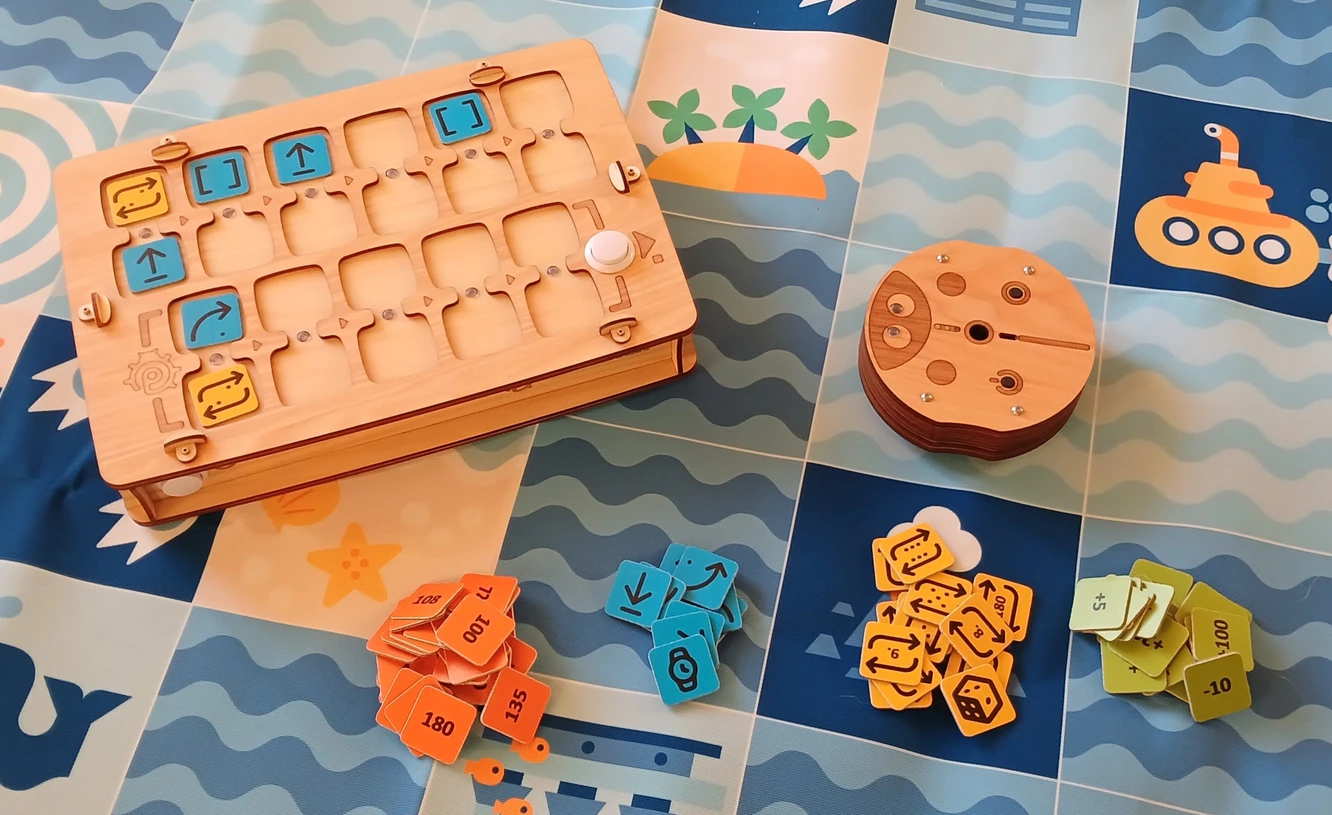
木製の理由
🌱 コントローラーとロボットは木(合板)でできています。子供たちは木のおもちゃで遊ぶのを好みます。木のおもちゃは安全で長持ちし、一つひとつに思い出が残ります。PrimaSTEM でのプログラミング
PrimaSTEM のチップは、実際のプログラミング言語の命令と同じように働きます。チップを使うと、プログラミングの大切な概念が目に見えます。アルゴリズム
アルゴリズムは、正確なコマンド(チップ)でできています。これらのコマンドが集まってプログラムになります。キュー
コントローラーは、コマンドを左から右へ厳密に順番に実行します。子供たちは、コマンドが順番に実行されることを目で確かめられます。エラー修正(デバッグ)
エラーは簡単に直せます。チップを交換するだけです。こうして子供は、プログラムのエラーを自分で見つけて直すことを学びます。関数
関数(サブルーチン)は、コントローラーの下段にあるコマンドでできています。メインプログラムは「関数」チップで関数を呼び出します。変数
コントローラーは各コマンドの最後の数値を覚えています。前進、後退、左、右、一時停止は、それぞれ自分の値を持っています。数値のないコマンドは、覚えている値を使います。これが変数です。変数には名前(コマンド)と値(数値)があり、値は変えられます。他の教科での応用
PrimaSTEM は、他のスキルを伸ばすのにも役立ちます。- コミュニケーション。グループで遊ぶと、子供たちは協力することを学びます。
- 運動能力。チップを扱うと、手先の協調性が高まります。
- 社会性。子供たちは自信を持つことと、一緒に問題を解くことを学びます。
- 数学。子供たちは基本的な数学の概念を身につけます。
- 論理。子供たちは順番を組み立て、結果を予想することを学びます。
子供はチップを並べて、手と目と頭でプログラミングを身につけます。▶ スタート を押すとロボットが動き、子供は結果を自分の予想と比べます。この体験が学習を早めます。
ロボットとコントローラーの概要
ロボット
ロボットは子供たちの友達で、プログラミングできることを伝えてください。ロボットには自分の考えがないことを説明してください。ロボットは子供たちの指示だけを実行します。電源を入れる必要がある家電製品と同じです。
コントローラー
コントローラーがロボットにコマンドを送ることを説明してください。コマンドチップの置き方と、ロボットのプログラミングのしかたを見せてください。
メインプログラムはコントローラーの上段(6 ペア)に組みます。下段(5 ペア)はサブルーチン用です。サブルーチンは「関数」コマンドで呼び出します。
コマンドチップ
チップはロボットへのコマンドで、コントローラーに置いて使います。▶ スタート を押すと、ロボットがプログラムを実行します。1 つのチップが 1 つのコマンドです。こうして子供たちは、計算論的思考とプログラムの組み立て方を学びます。それぞれのコマンドでロボットが何をするかを、子供たちが理解することが大切です。理解できれば、子供たちはプログラムを計画し、ロボットの動きを予想できます。チップをなくしたり壊したりしてはいけないことを子供たちに伝えてください。チップがないとロボットは動けません。1. 最初のプログラム
因果関係
主な目標は、コマンドと動作のつながりを子供たちに見せることです。子供に「前進」チップをコントローラーの最初のセルに置かせ、▶ スタート を押させます。子供は、チップと動作がつながっていることを確かめます。
明確な指示
子供が各チップを見分けられるようになるまで、各方向(前進、左 回転、右 回転)で同じことを繰り返します。最初のタスク
ゲームボードを広げるか、テープやマーカーで 15 × 15 cm のマス目を作ります。ロボットをスタートのマスに置きます。ロボットが 1 マス前進するプログラムを作るよう、子供に頼みます。子供が違うチップを選んだら、ロボットを戻し、別の方法を考えるよう促します。2. プログラムとデバッグ
イベントキュー
ロボットの 2 マス前にゴールを置きます。

3 つのチップの並び
今度は、ゴールは 1 マス前、1 マス右です。

デバッグ:エラーを見つける
ロボットの 1 マス前、1 マス左にゴールを置きます。

3. 関数付きプログラム
「関数」コマンド
基本のコマンドを覚えたら、関数 コマンドチップを紹介します。関数チップは、メインプログラムが繰り返し使えるコマンドのまとまりを呼び出します。仕組みを説明するには、関数をタワーにたとえます。関数チップの下に、ほかのコマンドが順に積み重なっています。こうして子供たちは、1 つのチップに複数の命令を入れられることが分かります。例を見せます。まず 2 つの「前進」チップを上段のセルに置き、プログラムを実行します。ロボットは 2 マス進みます。


関数を使ってタスクを解く
子供に 3 つの「前進」チップと 2 つの「関数」チップを渡します。


4. ランダム性
「ランダム移動」コマンド
ランダムを説明するには、4 つの方向チップ「前進」「左」「右」「後退」を用意します。チップを中の見えない箱か袋に入れて混ぜます。子供たちに順番に、見ないで 1 つ引かせ、グループに見せてから戻させます。この例で、4 つの中からランダムに選ぶとはどういうことかを説明します。 次に、子供たちに「ランダム移動」コマンドチップを見せます。 このチップは、子供たちが袋でしたこととほぼ同じことをすると説明します。チップはランダムに方向を選び、ロボットを 1 歩、つまり 1 マス動かします。ロボットは 1 マス前、右、左、後ろのどれかに動きます。 「ランダム移動」チップを上段のセルに置き、プログラムを何回か実行します。ロボットは毎回違う方向に動きます。
5. ループ(コマンドの繰り返し)
数値ループの紹介
子供たちにリピートチップを見せます。数字を知っているか、サイコロを見たことがあるか、ボードゲームで遊んだことがあるかを聞きます。


関数のリピート
子供たちと一緒に、「関数」コマンドにリピートを付けてみてください。たとえば、ロボットをジグザグに進ませます。上段に「関数」と「リピート 5」、下段に「前進」「右」「前進」「左」を置きます。 まず、関数に「階段」のプログラム「前進」「右」「前進」「左」を組みます。プログラムを実行します。 次に、関数に「リピート 5」を付けます。関数が 5 回繰り返され、ロボットは右上へ階段状に進みます。

6. ランダムな数
ランダムな数とは
チップの中に「ランダムな回数リピート」(サイコロの絵)があります。このチップは 1 から 6 までの数をランダムに選びます。子供たちと、袋からリピートチップを引く遊びをします。

7. 数:距離と角度
数の紹介
ペアの 2 つ目のセルに数がないとき、ロボットはデフォルトの値を使います。ロボットは 15 cm 前進し、90° 回転します。これらの値は数字チップで変えられます。 例。「前進」コマンドに数 200 を付けて、ロボットがどこまで進むかを見ます。回転に数 180 を付けて、何が変わるかを見ます。
重要: コントローラーは、移動と回転のコマンドの最後の数を覚えます。新しい数のないコマンドは、コントローラーの電源を切るまで、覚えている数を使います。新しい数は、覚えている数を置き換えます。「デフォルトステップ」チップで設定した歩幅は、再起動後もコントローラーが覚えています。15 cm に戻すには、「デフォルトステップ」チップに数 150 を組み合わせます。90° の回転は再起動後に自動で元に戻ります。数を変えると、ロボットはもっと複雑な道を進みます。例は 描画例 のページにあります。
8. 算術
算術演算
算術は、移動コマンド(前進、後退、左、右)のプログラム内の数を変えます。そのため、ロボットをもっと柔軟に操作できます。 ペアに演算チップがあると、コントローラーはコマンドの覚えている数を変え、新しい値をロボットに送ります。 例:
課題:大きくなる渦巻き
算術は覚えている数値、つまり変数を変えます。プログラムを組みましょう。上段に前進30と関数 × 20、下段に右と前進 +30。関数を呼び出すたびに、辺が3 cmずつ長くなります。 まず子どもたちに予想してもらいましょう。5本目の辺の長さは? そのあと実行して確かめます。答え:15 cm(3 + 3 + 3 + 3 + 3)。 シミュレーターで実行
コントローラー上のプログラム

ロボットが描く図形
算術の結果が負の数になると、ロボットは逆の動きをします。前進の代わりに後退し、左回転の代わりに右回転します。使える演算は、加算(+)、減算(−)、乗算(*)、除算(/)、平方根(√)、累乗(^)です。 模様の例は 描画例 のページにあります。